上海雷卯丨无人机视觉激光雷达接口 EMC 防护:从电源浪涌到差分总线一文讲清
一、背景与失效机理
无人机视觉激光雷达(LiDAR)是将光学相机、激光测距传感器、GPS/IMU、图像处理器与数据融合单元集成于一体的三维测绘系统。其工作流程为:激光雷达发射脉冲并接收反射光以测距,相机同步捕获可见光图像,GPS与IMU提供位姿基准,数据融合单元将多源数据合成为高精度三维点云,再通过有线或无线数据链路回传至地面站。
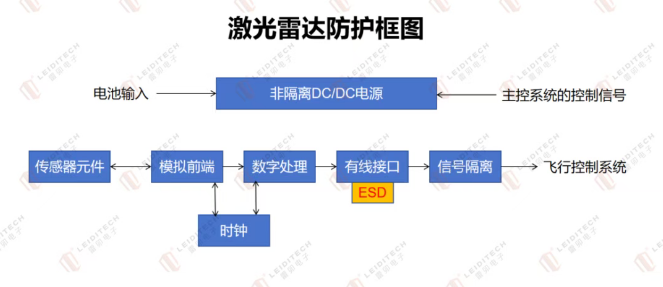
该类设备部署于户外低空环境,机体震动、温湿度交变、人体操作及长距离数据线缆使其成为电磁兼容(EMC)高风险对象。常见瞬态威胁包括:接触放电(IEC 61000-4-2)、远端雷击感应浪涌(IEC 61000-4-5)、DC/DC 开关尖峰、热插拔过应力以及屏蔽层接地环路引入的共模噪声。统计上,超过六成以上的现场失效集中在电池供电端口与跨模块差分总线;一旦击穿,轻则导致点云丢帧、IMU 数据跳变、GPS 漂移,重则烧毁 DC/DC 芯片或收发器,造成整机返修。
良好的接口防护应遵循三级原则:第一级在连接器或电池入口端使用TVS或功率 MOSFET 吸收大功率浪涌与反接能量;第二级利用磁珠、共模扼流圈与隔离器件进行高频共模抑制;第三级在敏感芯片引脚附近放置低结电容ESD器件,将残压钳位到安全水平。同时,泄放路径应短而粗,优先回到连接器外壳或电源地平面,避免形成新的地环路。
二、接口防护
1. 电源与电池接口:母线浪涌、热插拔与防反接
无人机通常由多串锂聚合物电池供电,经非隔离 DC/DC 降压后形成 5V、12V、24V 乃至 48V 母线,分别供给飞控、相机、激光雷达与数传模块。该路径是户外失效最集中的环节之一:电池热插拔、充电器误接、线束摆动短路、远端雷击感应都会在前端形成数百伏的瞬态过压;若防反接与浪涌设计不足,DC/DC 芯片、MOSFET 与后端传感器将直接受损。
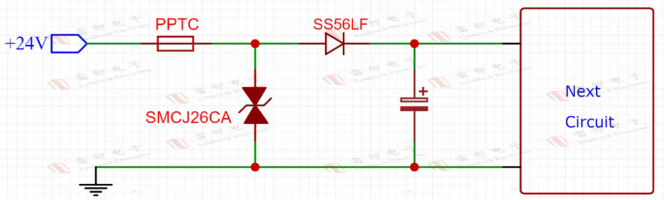
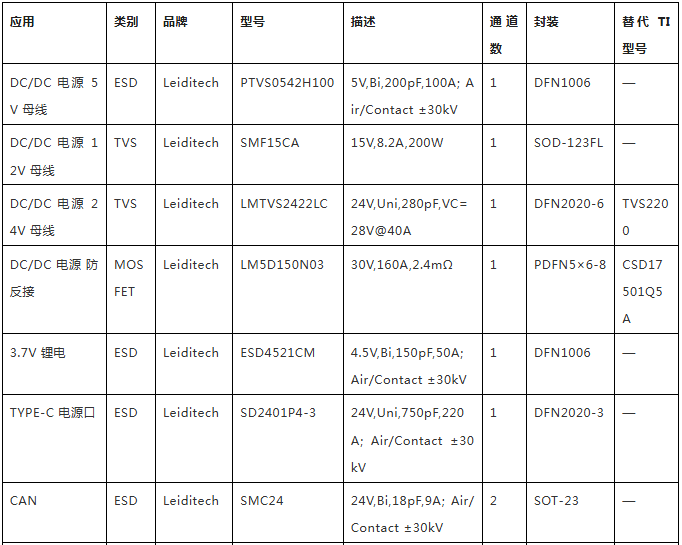
防护架构建议如下:在电池入口串联 PPTC 自恢复保险丝限制短路电流,并配置单向或双向 TVS 将浪涌残压钳位到母线耐压之下。5V 母线可选 PTVS0542H100,其100A 浪涌能力与 ±30kV ESD 耐压可覆盖多数热插拔场景;12V 母线可选 SMF15CA 等 200W 级 TVS;24V 锂电池供电系统则可选用 LMTVS2422LC 平缓钳位 TVS,对应 TI TVS2200,残压更低,适合对过冲敏感的降压前级。若存在反接风险,可在电源路径采用LM5D150N03 低导通电阻 MOSFET,对应 TI CSD17501Q5A,实现无损耗防反接。
布局上,入口 TVS 与防反接 MOSFET 应紧靠电池插座焊盘,接地引脚通过短而宽的走线回到电源地平面,必要时在 TVS 两端就近放置高频去耦电容,抑制开关尖峰造成的二次振荡。
2. 内部差分总线:CAN FD、RS485 与 I2C/SPI 隔离
激光雷达内部的 IMU、云台、位置编码器及传感器节点常以 CAN FD 或 RS485 作为差分总线。这类总线跨模块走线长、参考地电位差大,容易在插拔或临近放电事件中受到共模干扰与静电冲击。I2C/SPI 虽然多用于板内短距通信,但在多板互联或调试口引出时同样会引入外部 ESD。
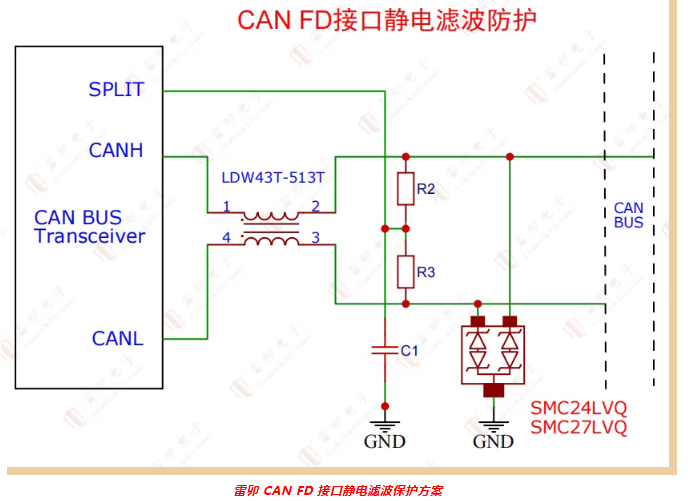
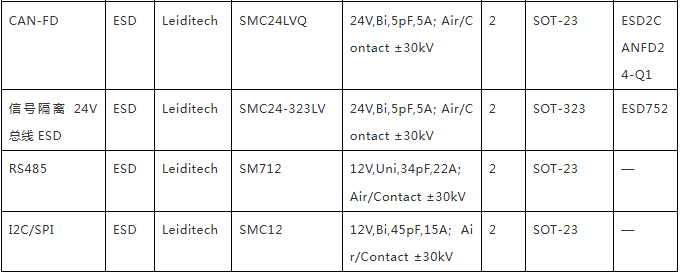
CAN FD 总线推荐在收发器与总线之间串联共模扼流圈,抑制共模噪声;并在靠近连接器处配置低电容双向 ESD。SMC24LVQ 为 24V 双向、5pF 结电容、5A 浪涌耐流,对应 TI ESD2CANFD24-Q1,可兼顾 2Mbps 以上数据速率与 ±30kV 静电耐压;若总线工作电压同样达到 24V,也可使用 SMC24-323LV,对应 TI ESD752。共模扼流圈的选取需保证在最高数据速率下仍具有足够共模阻抗,同时差模插入损耗足够小,避免信号边沿退化。此外,CANH、CANL 与 SPLIT 引脚的 ESD 应尽量共用同一参考地,减少跨芯片地电位差。
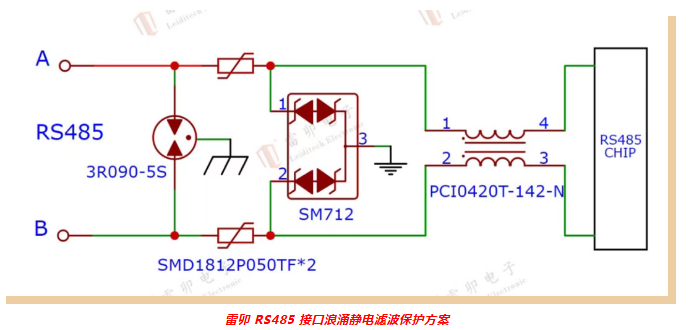
RS485 因传输距离更长,建议采用二级防护:第一级 GDT 承受浪涌电流,PPTC 自恢复保险丝提供过流隔离;第二级 TVS 阵列 SM712 钳位差模与共模过压;隔离变压器进一步阻断地环路。该架构可将雷击感应与插拔浪涌限制在收发器安全输入范围之内。当总线跨接模块且地电位差较大时,优先选择带隔离变压器的方案,以同时解决共模浪涌与地环路问题。I2C/SPI 接口因速率较低,可选用 SMC12 等 12V 双向 ESD 阵列,在时钟与数据线靠近连接器处就近接地。
三、防护选型表
下表按电源与内部总线两个接口域给出雷卯推荐型号,并列出可替代的 TI 料号(基于同一 XLSX 对照表反查)。替代型号为空的,表示该雷卯料号在对照表中未列出对应 TI 料号。
四、整改案例
某型号无人机 LiDAR 在外场调试时,阴雨天气下频繁出现整机重启,并伴随 IMU 数据跳变与点云丢帧。初步排查发现两个问题同时存在:其一,电池插拔瞬间在 12V 母线上产生数百伏尖峰,原设计仅在 DC/DC 输入端放置一颗普通 TVS,钳位能力不足,导致降压芯片周期性闩锁;其二,CAN 总线跨飞控与 LiDAR 两个模块,参考地电位差在插拔与静电事件中产生共模浪涌,原 ESD 器件结电容偏大、响应速度不够,IMU 数据包出现 CRC 错误。
整改措施如下:电池入口串联 PPTC 并换用 SMF15CA 200W TVS 作为二级钳位;在 24V 支路增设 LMTVS2422LC 平缓钳位 TVS;同时在电池正极路径串联 LM5D150N03 低导通电阻 MOSFET,消除反接风险。CAN 总线统一更换为 SMC24LVQ 低电容 ESD,并在连接器入口处加共模扼流圈,缩短 TVS 接地路径到外壳螺钉。
整改后系统通过 IEC 61000-4-2 接触放电 ±8kV、空气放电 ±15kV,以及 IEC 61000-4-5 1kV/2kV 电源浪涌测试;连续 48 小时外场试飞未再出现重启或 IMU 数据跳变,返修率归零。
结语
无人机视觉激光雷达的可靠性不仅取决于光学与算法性能,更取决于电源与内部总线在复杂电磁环境下的生存能力。从电池入口的浪涌、防反接,到 CAN/RS485/I2C/SPI 差分总线的静电抑制,每一级接口都需要与瞬态威胁做针对性设计。将防护器件前置于连接器、缩短泄放路径、为高速或高共模总线选择低容 ESD,是避免现场失效的三个关键。
雷卯电子提供覆盖 TVS、ESD、GDT、PPTC、功率 MOSFET 的全套接口防护器件及典型应用电路,上述方案可供无人机 LiDAR 系统参考。
在线留言询价
- 一周热料
- 紧缺物料秒杀
| 型号 | 品牌 | 询价 |
|---|---|---|
| MC33074DR2G | onsemi | |
| BD71847AMWV-E2 | ROHM Semiconductor | |
| RB751G-40T2R | ROHM Semiconductor | |
| TL431ACLPR | Texas Instruments | |
| CDZVT2R20B | ROHM Semiconductor |
| 型号 | 品牌 | 抢购 |
|---|---|---|
| BP3621 | ROHM Semiconductor | |
| ESR03EZPJ151 | ROHM Semiconductor | |
| IPZ40N04S5L4R8ATMA1 | Infineon Technologies | |
| BU33JA2MNVX-CTL | ROHM Semiconductor | |
| STM32F429IGT6 | STMicroelectronics | |
| TPS63050YFFR | Texas Instruments |

AMEYA360公众号二维码
识别二维码,即可关注

请输入下方图片中的验证码: