上海雷卯丨48V储能系统BMS芯片总被烧? 这款低钳位TVS是破局关键—5.0SMDJ58CA-FB
发布时间:2026-10-27 10:16
作者:AMEYA360
来源:上海雷卯
阅读量:164

上海雷卯丨48V储能系统BMS芯片总被烧? 这款低钳位TVS是破局关键—5.0SMDJ58CA-FB

  一家储能电源方案商在设计其48V电池管理系统(BMS)时,遇到了一个棘手问题:在实验室进行雷击浪涌测试时,后端的精密控制芯片屡次损坏。工程师最初选用了一款标准的5000W TVS二极管(型号类似5.0SMDJ58CA),其标称钳位电压(VC)为93.6V。他们认为,这个电压远低于芯片100V的绝对最大额定值,应该足够安全。

  然而,问题就出在这里。他们忽略了TVS的动态响应特性。在强大的10/1000μs浪涌电流冲击下,TVS两端的实际电压会瞬间飙升。虽然93.6V是规格书中的最大值,但在极端情况下,这个电压峰值已经非常接近芯片的耐受极限,任何微小的波动或器件差异都可能导致芯片击穿。这次“误判”让他们意识到,对于敏感的电子设备,仅仅满足“标称值”是远远不够的,必须为瞬态过压预留出足够的安全裕量。

  一、解决方案:

  引入Foldback(回折)技术

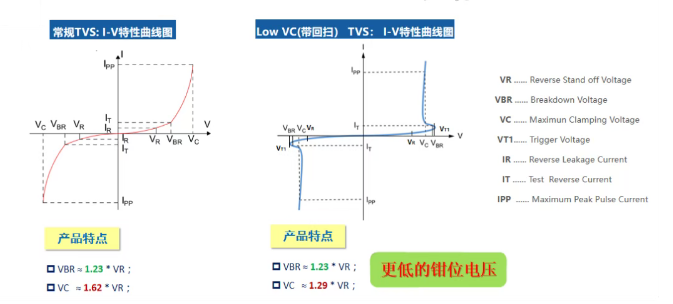
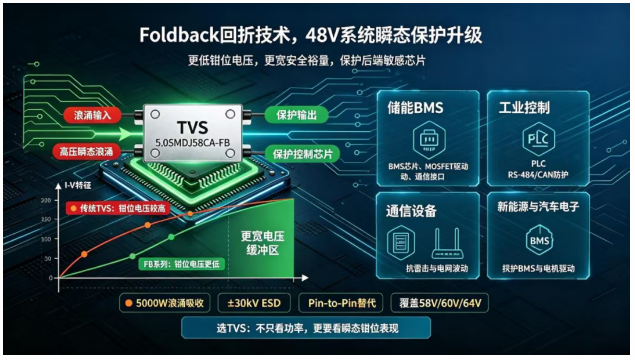
  了解决这个问题,工程师将目光转向了采用Foldback(回折)技术的新型TVS二极管。这项技术的核心优势在于其优越的钳位因子(Superior Clamping Factor)。简单来说,它能在检测到瞬态高压时,以极快的速度“回折”其I-V特性曲线,将电压牢牢钳制在一个比传统TVS低得多的水平,从而为后端电路提供更安全的保护环境。
上海雷卯丨48V储能系统BMS芯片总被烧? 这款低钳位TVS是破局关键—5.0SMDJ58CA-FB

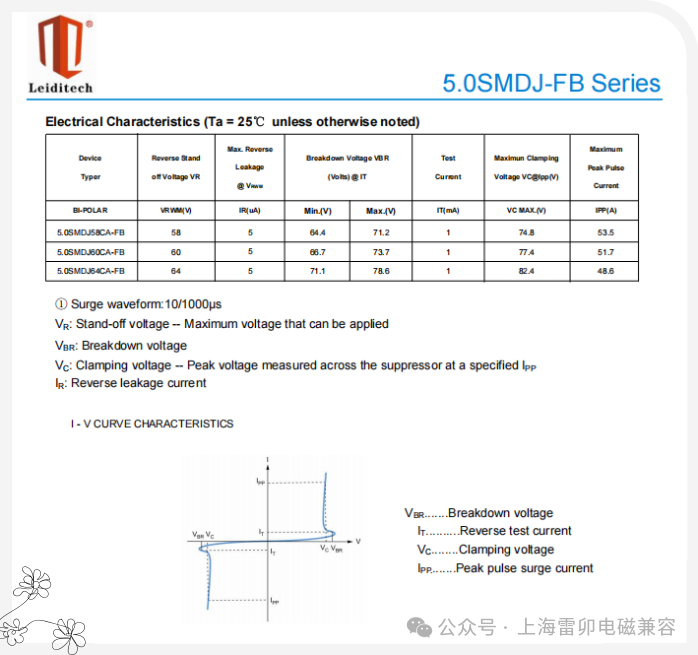
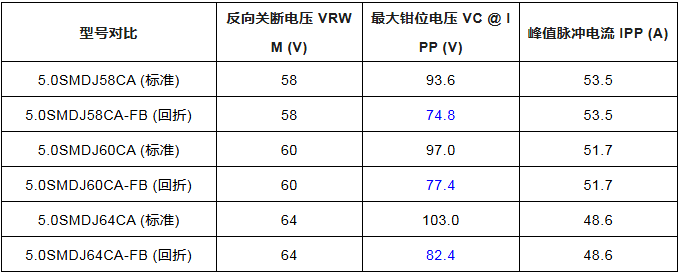
  上海雷卯(Leiditech)的 5.0SMDJ-FB系列 正是这一技术的杰出代表。针对48V储能系统,该系列提供了三款关键型号,它们与传统标准型号的参数对比如下:
上海雷卯丨48V储能系统BMS芯片总被烧? 这款低钳位TVS是破局关键—5.0SMDJ58CA-FB

上海雷卯丨48V储能系统BMS芯片总被烧? 这款低钳位TVS是破局关键—5.0SMDJ58CA-FB

  从上表可以清晰地看到,在承受相同等级的浪涌电流(IPP)时,上海雷卯-FB系列的钳位电压(VC)比标准系列低了约20%!这意味着,当浪涌来临时,后端芯片承受的电压峰值从危险的90多伏降低到了更安全的70多伏,极大地提升了系统的可靠性。

  二、为何上海雷卯5.0SMDJ-FB系列

  是48V储能保护的理想选择?

  1、精准匹配48V系统电压

  48V储能系统的正常工作电压通常在42V至58V之间浮动。5.0SMDJ-FB系列提供的58V、60V、64V三种反向关断电压(VRWM)选项,能够完美覆盖这一范围,确保在系统正常工作时TVS不会误动作,同时在出现过压时能迅速响应。

  2、更低的钳位电压,更高的安全裕量

  这是-FB系列最核心的优势。更低的钳位电压(VC)意味着为后端的BMS芯片、MOSFET驱动器、通信接口等敏感元件提供了更大的电压“缓冲区”,即使在最恶劣的浪涌条件下,也能确保其工作在绝对安全电压之内。

  3、强大的浪涌吸收能力

  该系列器件均具备5000W的峰值脉冲功率耗散能力(10/1000μs波形),足以应对储能系统中由雷击感应、感性负载开关等产生的高强度瞬态能量,为系统提供坚实的防护。

  4、卓越的ESD防护

  除了浪涌保护,该系列还通过了IEC 61000-4-2标准中最高等级的静电放电测试(接触放电和空气放电均达到±30kV),能全面保护储能设备的通信端口(如CAN、RS485)等人机交互界面免受静电损害。

  三、上海雷卯:

  力特同型号系列的卓越替代者

  在追求更高可靠性的同时,上海雷卯(Leiditech)的5.0SMDJ-FB系列也为工程师提供了另一个极具吸引力的选择——作为力特(Littelfuse)同名系列产品的Pin-to-Pin完美替代方案。

  这不仅意味着工程师可以无缝切换,无需修改PCB设计,更能获得在关键性能参数上的显著提升。通过采用Foldback技术,上海雷卯在实现更低钳位电压方面展现了其深厚的技术功底。

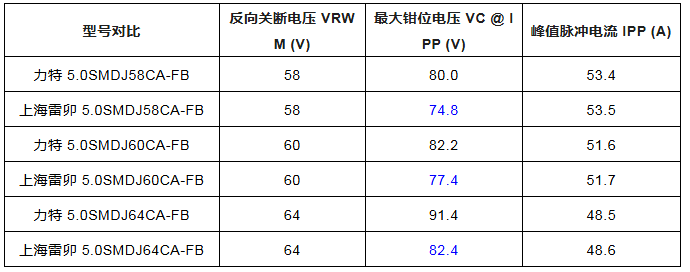
  上海雷卯 vs. 力特:关键参数对比
上海雷卯丨48V储能系统BMS芯片总被烧? 这款低钳位TVS是破局关键—5.0SMDJ58CA-FB

  从上表可以清晰地看到,在同等规格下,上海雷卯的-FB系列在钳位电压(VC)这一核心指标上,全面优于力特的同型号产品。更低的钳位电压,意味着为后端电路提供了更高等级的保护,充分展现了上海雷卯在TVS领域的专业优势和技术实力。

  四、广泛应用领域与核心优势

  上海雷卯5.0SMDJ-FB系列凭借其卓越的性能,其应用范围远不止于储能系统,可广泛应用于所有需要高等级瞬态保护的48V-64V电压平台。

  主要应用领域:

  工业控制与自动化:保护PLC、伺服驱动器、工业PC的通信接口(如RS-485, CAN总线)和电源输入端,抵御工业环境中的电快速瞬变(EFT)和浪涌。

  通信设备:为服务器、基站、路由器等设备的电源总线和数据线路提供保护,防止因雷击或电网波动引起的损坏。

  计算机与消费电子:保护高性能计算机、游戏主机、高端显示器等设备的内部电路,提升产品的可靠性和耐用性。

  新能源与汽车电子:除了储能系统,还可用于48V轻混系统、电动工具、电动自行车等,保护其电池管理系统和电机驱动电路。

  核心优势总结:

  1. 技术领先:采用创新的Foldback技术,实现超低钳位电压,为敏感芯片提供顶级保护。

  2. 性能卓越:关键参数超越国际一线品牌,是追求极致可靠性的不二之选。

  3. 无缝替代:与主流型号Pin-to-Pin兼容,方便工程师升级设计,无需更改PCB。

  4. 应用广泛:全面覆盖工业、通信、消费及新能源等多个关键领域,是48V系统防护的通用解决方案。

  在储能系统日益普及的今天,系统的稳定性和可靠性至关重要。选择一款合适的TVS二极管,不仅仅是看其功率和截止电压,更要关注其在瞬态事件中的实际钳位表现.上海雷卯5.0SMDJ-FB系列凭借其创新的Foldback技术,以更低的钳位电压为48V储能系统提供了更高等级的保护,是设计高可靠性储能产品的理想选择。
上海雷卯丨48V储能系统BMS芯片总被烧? 这款低钳位TVS是破局关键—5.0SMDJ58CA-FB


(备注:文章来源于网络,信息仅供参考,不代表本网站观点,如有侵权请联系删除!)

在线留言询价

相关阅读
上海雷卯丨ESD打不过,别急着换器件:先看你TVS摆哪了
  你画板时把ESD器件贴着接口放了,以为稳了;结果测试员一打接触放电 8kV,板子直接复位。两个人互相甩锅——硬件说"器件没问题",测试说"就是你的板子不行"。  其实问题常常不在器件本身,而在回流路径:TVS 把静电能量泄放掉的前提,是它得有一条"就近、低阻抗"的回家路(地)。你地线绕了半块板、还跟敏感信号共线,等于泄压阀装了,排水管堵了。  这篇文章,硬件看"怎么摆怎么选",测试看"怎么定位怎么改",一篇两用。  一.先搞懂:ESD 进来之后往哪走  把电路想象成一套带水压的管路:  ●接口(USB/HDMI/RJ45)= 水龙头,静电从这儿灌进来  ●TVS = 泄压阀,电压一超阈值就瞬间开闸,把过压能量旁路掉  ●地平面 = 排水渠,泄掉的能量要走这条渠回电源负极  ●后级 IC = 下游精密仪表,最怕被高压反灌  很多人只盯"泄压阀够不够大"(选型对不对),却忘了排水渠堵了,水还是会漫进仪表间。TVS 钳位电压再低,如果回流路径阻抗大、绕路远,残压照样把 IC 打挂。  一句话:ESD 防护 = 对的器件 × 对的回流路径,缺一不可。  二.设计视角硬件工程师怎么摆、怎么选  1. Layout 四条铁律(照抄)  2. 选型看三个参数,好难搞清楚(别只看"5V")  经验值:USB 3.2 / Type-C(5–10Gbps)选 Cj<0.5pF;USB 2.0(480Mbps)可放宽到 <1.5pF;汽车 CAN/LIN(12/24V 系统)重点看 Vrwm 和峰值脉冲功率 Pppm,必要时 TVS + GDT 分级防护。  3. 封装也影响回流  同样的芯片,DFN1006 比 SOD-323 寄生电感小、回流路径短。高速或空间紧张处优先选小封装;功率浪涌场景(Surge)则要选散热和 Pppm 够的封装,别用小封装硬扛大能量。  三.测试视角:测试人员怎么定位根因?  现象:接触放电8kV,板子复位;空气 15kV 直接挂。  定位三步法:  1. 看复位时机:瞬间复位多半是电源/地弹耦合,软死机可能是信号线残压进了 IO。先判断能量走的是"地"还是"信号"。  2. 查回流路径:用 TDR 或电流探头看 TVS 到地的环路。环路长、过孔少 = 阻抗高 = 防护失效。十次里有六七次,TVS 离接口太远、地走线绕行就是元凶。  3. 扫频谱看模式:辐射峰值在高频段(几百 MHz 以上)往往和 Layout 寄生/结电容有关;低频段超标更可能是滤波和接地问题。  三种最常见的"假防护"Layout(对照自查)  TVS 放在 MCU 旁边,接口到 TVS 之间裸奔 2cm → ESD 先到 IC  TVS 地pin 只一个细过孔,还串了一段电源铺铜 → 回流阻抗高  保护地与数字地多点直连,ESD 能量在板内乱窜 → 地弹击穿多处  四.整改前后对比(示意)  某客户板卡,接触放电8kV 即复位:  器件料号没换,只动了位置和地——这就是"回流路径"的含金量。  五.四套消费类接口方案与料号速查  前面讲方法,这一节给结论。下面四套是雷卯EMC 实验室在消费类接口上的常用方案,按速率从低到高排列,每套给出方案图、参数要求、可直接下单的料号。图里标的是器件在电路中的实际位置,照着摆即可。  1、 USB 2.0 接口(480Mbps)  参数要求:速率480Mbps,结电容放宽到 5pF 以内即可,不必为低容多花钱。D+/D- 用双路低容器件;VBUS 是电源不是信号,串一颗自恢复保险丝(PTC)做过流;差分线上串共模电感,顺带把共模干扰滤掉。  2、Type-C / USB 3.0 接口(5Gbps)  参数要求:SSTX/SSRX 差分对跑到 5Gbps,结电容必须压到 1 pF 以下,否则眼图直接闭合。分三路分别处理:Vbus 单独一颗大电流器件(电源不怕容值,怕的是扛不住浪涌);D+/D- 用双路 0.5pF 器件;两组高速差分各用一颗四通道阵列。  3、HDMI 2.0 接口  参数要求:HDMI 2.0 是 4 对 TMDS 差分加一组控制线。差分对用四通道阵列一次守 4 条线,控制线(CEC / SCL / SDA / HPD / SVDC)速率低,用一路通用四通道器件就够。注意一个坑:这类阵列芯片的 1-10、2-9、4-7、5-6 脚内部不连通,必须外部布线连上,不少"装了没用"的案例就栽在这里。  图3 HDMI 2.0 静电滤波保护方案  4、RJ45 网口(百兆 / 千兆)  参数要求:网口自带网络变压器,这里最容易搞反的一点是:ESD 器件要放在 PHY 侧(变压器次级),不是线缆侧。放线缆侧的话,静电会先打穿变压器再进PHY,等于白装。差分线走线阻抗控好,器件紧贴 PHY 的差分管脚摆。  四张图看下来有个共同点:器件都紧贴接口,地都就近回流,没有一处把TVS 扔在板子中间。回到开头那句话——对的器件 × 对的回流路径,缺一不可。  六.收藏清单:TVS 防护 Layout 自查5条  1. TVS 是否在接口 10mm 内?  2. 信号顺序是否为 接口 → TVS → IC?  3. TVS 地是否短粗直连主地平面(≥2 过孔)?  4. Vc 是否低于被保护 IC 击穿电压并留 20%-30% 余量?  5. 高速线 Cj 是否 <0.5pF,且保护地/数字地单点连接?  五条全过,ESD 基本一次过;过不了,八成卡在第3条。  七.拿不准?我们来帮你初选  类似接口防护拿不准——把接口类型、信号速率、通信协议、板上空间发我们,雷卯可以帮你出初选料号(TVS/ESD/EMI 电感)和 Layout 注意点,设计阶段做对,省掉后期整改的返工。
2026-10-27 14:02 阅读量:155
上海雷卯丨具身智能机器人直流供电系统如何应对频发的瞬态负载突变问题
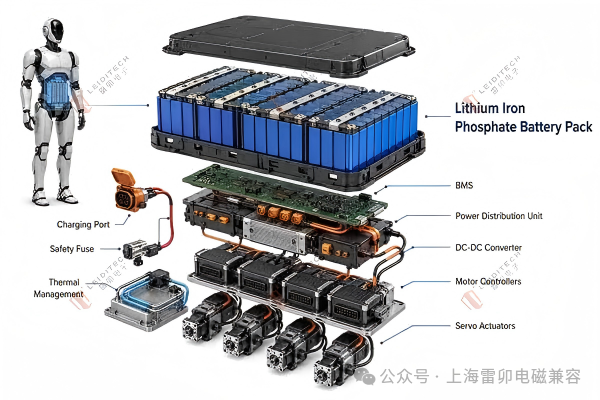
  一.具身智能机器人直流供电系统简介  具身智能机器人是一个集机、电、算、通、感于一体的复杂系统。其强大的运动能力与智能交互表现,完全依赖于一个稳定、高效、安全且轻量化的内部供电网络。这个网络如同人体的循环系统,为机器人的“大脑”(主控芯片)、“肌肉”(关节驱动器)和“感官”(各类传感器)持续输送能量。一个设计精良的直流供电体系,不仅需要满足高峰值功率的动态需求(如跳跃、奔跑),还需在有限的体积和重量约束下,实现最高的能量转换效率以延长续航,同时必须具备周全的电气保护与电磁兼容性(EMC)设计,以确保在复杂电磁环境中稳定运行并保障人机协作的安全。  早期或小型机器人常采用24V甚至更低的电压平台,但对于需要高扭矩输出的具身智能机器人而言,高电压平台是必然选择。其核心逻辑在于,根据功率公式 P = V × I,在输出同样功率(P)的情况下,提高系统电压(V)可以有效降低工作电流(I)。较低的电流带来了两大核心优势:  1. 降低线路损耗:电缆的功率损耗与电流的平方成正比(P_loss = I² × R)。电流减半,理论上线损可降低至原来的四分之一,这直接提升了从电池到负载的能量传输效率,对延长续航至关重要。  2. 减轻线束重量:较低的电流允许使用更细的导线(更小的线径),从而显著减轻整个机器人内部电源线束的重量和体积。对于以“克”为单位进行减重的机器人设计而言,这一优势极为关键。  目前,48V直流母线已成为行业公认的主流标准。这一选择的主要依据是国际电工委员会(IEC 62368-1 / 老 IEC 60950-1,IT/AV 设备)定义的安全特低电压(SELV/ES1)标准,其直流电压限值通常为60V。48V平台在提供高功率能力的同时,处在安全电压范围的上限,兼顾了性能与安全,无需采取昂贵且复杂的高压绝缘防护措施。  具身智能机器人在行走、奔跑、搬运、姿态切换或受外力干扰时,关节驱动电机会面临剧烈的瞬态负载波动—— 短时间内扭矩的大幅跃升或骤降会导致母线电流出现数倍于稳态的尖峰、母线电压发生剧烈波动,甚至引发系统电磁干扰(EMI)超标、功率器件过流击穿、驱动器欠压锁存等故障。为解决这一核心技术难题,主流人形机器人厂商都在研究各种技术路线,尝试各个层面的措施来系统性抵消瞬态负载带来的冲击。  具身智能机器人及其直流供电系统图示  二. 具身智能机器人直流供电系统瞬态负载  成因与危害  1  瞬态负载的核心成因  具身智能机器人的关节执行单元本质是集成化伺服驱动系统,无框力矩电机是主流动力输出部件—— 从技术原理上看,电机的输出扭矩与相电流成正比,当关节的机械负载发生突变时,电机的电功率需求会在极短时间内(通常在毫秒级甚至微秒级)出现跃升,这是导致供电链路波动的根源。从实际工况维度看,引发瞬态负载的典型场景包括三类:  ► 启动/ 堵转尖峰:关节电机从静止状态开始启动的瞬间,由于机械惯性的存在,电机的输出扭矩需求会在短时间内达到稳态的2-5 倍,对应的输入电流也会同步跃升。以某品牌Hx型号机器人的膝关节执行器为例,其输出扭矩极限为 360N・m,在启动阶段的瞬时电流峰值可达稳态的 3 倍以上。  ► 动态负载突变:机器人在高速奔跑、跨越障碍物、搬运重物或受到外部撞击干扰时,为了维持姿态稳定,关节电机的输出扭矩需要在极短时间内进行大幅调整。这类工况下,负载的变化率通常远高于电机的电气响应速度,会直接导致母线电流的剧烈波动。  ► 再生能量冲击:当关节电机处于制动状态或被负载反向拖动时(如下蹲阶段的膝关节电机),电机的工作状态会从电动模式切换到发电模式,将机械能转化为电能,反向馈送到直流母线上。如果这部分再生能量无法被及时消耗或回收,会直接导致母线电压出现尖峰,严重时超过功率器件的耐压阈值。  2  对供电与驱动系统的致命危害  关节驱动的瞬态负载不是单一的电流波动问题,而是会沿着供电链路反向传导,触发“电流尖峰 - 电压波动 - 电磁干扰 - 器件失效” 的连锁风险。具体来看,其危害传导路径包含四层:  ► 功率器件的过流/ 过压击穿风险:瞬态负载对应的尖峰电流,会在供电线路的寄生电感上产生反向电动势,导致母线电压出现瞬时跌落;而当再生能量馈送回母线时,又会造成母线电压瞬时抬升。以行业主流的48V 供电总线为例,这类电压波动的幅度可能超过 ±20%—— 如果没有针对性的防护设计,无论是欠压导致的驱动器锁存重启,还是过压直接击穿功率开关器件,都会造成关节驱动失效。  ► 供电链路的稳定性被破坏:具身智能机器人的多关节驱动系统采用共直流母线架构—— 所有关节驱动器并联在同一条母线上,共享能源输入。在机器人的动态运动工况下,多个关节的瞬态负载电流会在母线上叠加,导致母线电压纹波大幅增大,甚至出现谐波谐振。这种波动会通过供电线路传导到其他稳态工作的关节驱动器上,引发电流环控制的参考点偏移,最终造成关节输出扭矩波动、运动精度下降,严重时会导致机器人姿态失衡摔倒。  ► 电磁干扰(EMI)超标,引发控制逻辑故障:尖峰电流的高变化率(di/dt)会在功率回路的寄生电感上产生高频噪声,这类噪声会通过线缆向外辐射干扰,或通过电源线路传导到其他敏感电路。关节驱动的控制电路包含编码器、电流采样、通信总线等弱信号电路,抗干扰能力较差;如果 EMI 强度超过了电路的抗扰度阈值,会导致采样数据失真、通信丢包、电机转子位置检测出现偏差,最终造成电机控制逻辑混乱。  ► 能源单元的寿命加速衰减:如果采用单一锂电池供电,瞬态负载的高倍率放电电流会在电池的内阻上产生大量热量,导致电池内部温度快速上升;而再生能量的反向馈送,又会造成电池的充电电流瞬时过大。这两种工况都会导致锂电池的内部电极材料加速老化,循环寿命显著衰减—— 根据行业实测数据,在没有配合超级电容模组的情况下,锂电池的循环寿命会从常规的 2000 次以上直接衰减至不足 1000 次。  三、具身智能机器人直流供电系统应对瞬态负载的技术措施方案  针对瞬态负载冲击的多维度危害,不能采用单一技术应对,而是需要构建“功率源层-配电网络层-功率变换层-控制层”四层协同优化的架构,从能量储备、阻抗匹配、噪声抑制和动态响应四个维度针对性消解瞬态负载带来的冲击。这一架构的核心设计逻辑是 “分层补偿、分级滤波、协同控制”—— 在功率源侧补充瞬态能量储备,在配电侧优化通路阻抗,在驱动侧快速限制电流波动,在系统层面统筹分配瞬时功率需求。  1  动力源架构:混合储能,实现瞬态功率补偿  这是解决瞬态负载冲击最基础也是最关键的一环—— 其核心逻辑是,利用不同储能元件的特性互补,分别应对持续功率和瞬时高功率需求。具体来说,锂电池负责提供机器人行走、作业等常规场景的持续功率,而超级电容作为高峰功率补偿单元,专门负责在负载突变时快速释放瞬时功率,平抑电池的功率波动,两者的特性互补刚好可以覆盖具身智能机器人的全工况功率需求。  行业内主流的拓扑架构为“半主动式 DC/DC 混合储能架构”,某品牌Hx型号机器人的动力舱就采用了这一方案。该架构的设计细节是主能源母线采用48V 高倍率锂电池组,并联一组由双向 DC/DC 变换器控制的超级电容模组。这里的关键是,超级电容并非简单与锂电池并联,而是通过双向 DC/DC 变换器实现与锂电池的功率解耦 —— 这意味着,双向 DC/DC 变换器可以实时动态调整超级电容的充放电状态,以及对母线的功率补偿幅度,让锂电池只需要提供持续稳态功率,瞬态功率的需求完全由响应速度更快的超级电容来承担。  这一方案的技术优势有三点:  ► 瞬态响应速度快:超级电容的功率密度是锂电池的数倍,响应速度达到毫秒级—— 在负载突变的瞬间,超级电容可以在锂电池的输出电流还未发生明显变化时,率先释放大电流,快速补偿功率缺口,将母线电压的波动幅度控制在合理范围内。  ► 能量回收效率高:当关节电机处于再生制动状态时,超级电容可以优先回收这部分反馈能量,而不是让这部分反向电流直接冲击锂电池。后续当系统再次出现功率缺口时,超级电容可以将这部分储存的能量重新释放到母线中,既降低了电池的瞬时充放电压力,也提升了系统的整体能效,实测能效提升幅度可达8%。  ► 延长电池寿命:超级电容的“削峰填谷” 作用,将锂电池的工作电流变化率限制在较低水平,大幅降低了电池的动态负载应力。根据行业实测数据,在搭配超级电容模组后,锂电池的循环寿命可以从不足 1000 次提升至 3500 次左右。  2  配电网络架构:共母线 + 分级滤波,降低通路阻抗  配电网络是连接能源侧和负载侧的中间环节,瞬态负载导致的电压波动,本质是电流在配电线路阻抗上的压降。因此,配电网络的设计目标是尽可能降低通路阻抗,同时分级滤除不同频率段的纹波,保证功率传输的低阻抗和高稳定性。主流具身智能机器人的配电网络设计方案采用“共直流母线 + 分级电容储能 +π 型EMI 滤波”的组合架构。  (1)共直流母线设计  多关节驱动器共享直流母线,是工业多轴伺服系统的成熟技术方案,也是具身智能机器人的最优选择。这一方案的核心优势是,可以实现系统内再生能量的就地平衡—— 当部分关节电机处于发电制动状态时,其产生的再生能量可以直接通过母线供给其他处于电动状态的关节电机,而不需要经过储能单元的二次转换,能量回收效率更高。  这一方案的技术细节是,所有关节驱动器的直流侧并联在同一条母线上,母线采用大电流汇流排或多股铜芯屏蔽线缆,以尽可能降低线路阻抗—— 以某品牌Ox型号机器人的48V 供电总线为例,其母线的载流量严格按照所有关节稳态电流总和的3 倍以上设计,布线线宽与铜厚的比例完全符合大电流载流的设计规范,目标是将瞬态大电流下的线路压降控制在总线电压的 5% 以内。  (2)分级电容储能与滤波  为了进一步补偿瞬态功率、减小母线阻抗、滤除不同频段的噪声,直流母线上必须设置电容储能与滤波单元,这是抑制电压波动的核心硬件手段。工程上采用“多级电容阵列 +π 型 EMI 滤波” 的组合设计,将电容按不同特性分级布置在功率传输路径上,分别应对不同频段的纹波。  这一方案的拓扑细节是,从能源侧到负载侧,依次设置一级储能电容、π 型 EMI 滤波单元、二级高频去耦电容组。参数选型上,需根据总线电压和实际峰值电流匹配分级电容值:  ● 一级储能电容组:布置在母线的输入端,即超级电容模组和锂电池组的输出端附近,主要用于储存和释放较大容量的能量,补偿中低频段的功率缺口。由于锂电池和超级电容的输出端往往存在一定的寄生电感,在高频工况下,该电感会阻碍电流的快速变化;而一级储能电容组可以在瞬态电流需求出现时,就近提供这部分能量,抵消寄生电感的影响。耐压值上,考虑到母线的瞬态尖峰,48V 总线系统必须选择 80V 以上耐压等级的电容,60V 总线系统则需选择 100V 以上耐压等级的电容,预留足够的安全裕量;容值方面,需根据关节的峰值电流进行匹配:当单关节峰值电流在 20-40A 区间时,单颗电容的容值需在 68-100μF 之间;当峰值电流超过 40A 时,需要将多颗电容并联使用,以达到 120μF 以上的总容值,同时分摊纹波电流,降低单颗电容的 ESR(等效串联电阻)发热。  ●二级高频去耦电容组:布置在关节驱动器的三相逆变桥功率输入端,紧邻功率开关管的集电极/ 漏极,主要用于提供高频瞬态电流,抵消功率回路的寄生电感,将功率环路的面积控制在极小范围内 —— 行业的目标是将高频功率环路面积控制在 1.5cm² 以内。这一级电容需要具备极低的 ESL(等效串联电感)和 ESR,因此通常采用多颗小容量(百pF量级)、低 ESR 的陶瓷电容或薄膜电容并联,以进一步降低高频下的回路阻抗,保证在功率器件需要快速切换大电流时,电容能瞬间提供足够的电荷。  ●π型EMI 滤波单元:布置在一级储能电容和二级高频去耦电容之间,由共模电感和两侧的X、Y 电容组成,构成 π 型滤波结构。这一设计的核心作用是双向抑制 EMI—— 既抑制前级电源产生的 EMI 噪声进入后级关节驱动器,也抑制后级功率变换过程中产生的高频噪声通过电源线路反向传导到前级电源,避免噪声在整个供电系统中传播。  3  功率变换电路架构:高性能三相逆变桥+抗扰设计  功率变换电路是关节驱动系统的核心执行单元,其作用是将直流母线的电能高效、精准地转化为驱动电机的交流电。为了应对瞬态负载的冲击,该电路需要在拓扑结构、开关器件选型、栅极驱动逻辑和缓冲保护设计上进行针对性优化。  (1)拓扑结构  具身智能机器人的关节电机通常采用三相无刷直流电机(BLDC)或永磁同步电机(PMSM),这类电机的驱动功率级主流拓扑结构为三相电压源型逆变器(VSI)—— 每相桥臂由一个高端开关管和一个低端开关管串联组成,对应电机的三相电枢绕组;通过控制三相桥臂开关管的导通和关断顺序及时间,就可以在电机的三相绕组中产生相位差互成 120° 的旋转磁场,驱动电机转子旋转。  为了应对高频大电流瞬态负载工况,这一拓扑结构的工程实现需要特别关注两点:一是功率器件的布局布线必须采用紧凑对称的“一字型” 或 “T 型” 布局,尽可能缩短大电流走线的长度,将功率回路的寄生电感控制在极低水平;二是逆变桥的上、下桥臂开关管必须设置合理的死区时间,避免两者同时导通造成母线直接短路 —— 这个死区时间需要权衡开关损耗和 EMI 噪声进行精准配置。  (2)开关器件选型  开关器件是三相逆变桥的核心部件,其性能直接决定了关节驱动系统的动态响应能力、效率和可靠性。硅基MOSFET 的开关速度和导通损耗性能上限,已经无法满足48V总线下的高频大电流瞬态负载工况 —— 因此行业主流方案采用氮化镓(GaN)高电子迁移率晶体管(HEMT)作为三相逆变桥的核心开关器件。  GaN 器件的特性恰好适配具身智能机器人关节驱动的核心需求:  ● 高功率密度:GaN器件的Specific Resistance(比导通电阻,即芯片面积与通态电阻的乘积)远低于同耐压等级的硅基 MOSFET—— 这意味着,在相同的通态电阻要求下,GaN 器件的芯片面积可以做得更小;结合集成半桥封装设计,可以在极小的体积内集成三相逆变桥的所有功率开关器件,完美适配具身智能机器人关节内部的狭窄安装空间限制。  ● 低开关损耗:GaN 器件的反向恢复电荷(Qrr)近乎为零,这意味着在高频开关工况下,器件的反向恢复损耗可以大幅降低 —— 相比同耐压等级的硅基 MOSFET,GaN 器件的开关损耗可以降低约 70%。这一特性不仅可以提升系统的整体能效,还可以简化关节驱动单元的散热设计,进一步缩小关节模组的体积。  ● 高耐压能力:主流GaN 器件的耐压等级已覆盖 100V 及以上的区间 —— 完全适配 48V母线电压的瞬态尖峰需求,即使母线电压因再生冲击出现短时抬升,也不会轻易击穿功率器件。  在具体器件选型上,某品牌Ox的旋转执行器驱动电路采用了 100V 耐压的 GaN 功率器件,与集成栅极驱动器的方案配合使用;半导体厂商的参考设计也印证了这一选型逻辑,例如某品牌MOSFET厂商的参考设计采用了三颗GaN 半桥驱动器,单颗器件的耐压为 100V,连续工作电流能力为 35A,可以承受的峰值电流水平足以覆盖 48V 母线的关节电机瞬态需求。  (3)栅极驱动电路优化  GaN 器件的开关速度极快,这是其优势,但也带来了新的设计挑战 —— 如果栅极驱动电路的设计不够完善,开关过程中产生的高频噪声会导致器件的栅极电压出现振荡,甚至引发米勒效应导致桥臂误导通,反而降低了系统的可靠性。因此,栅极驱动电路的设计是 GaN 器件应用的关键环节,必须在开关速度和 EMI 噪声之间实现精准平衡。  应对方案的优化细节包括:  ●采用专用隔离栅极驱动器:这类驱动器可以提供足够大的栅极驱动电流,快速对GaN 器件的栅极电容进行充放电,充分发挥 GaN 器件的高开关速度优势;同时,隔离设计可以将驱动控制信号侧与功率侧的强电进行电气隔离,抑制功率侧的噪声向控制侧传输,保护后级控制电路的安全。选型上,驱动器的拉灌电流能力峰值需不小于 4A,且必须具备匹配 GaN 器件开关特性的传输延迟参数 —— 很多集成 GaN 半桥驱动器,将栅极驱动器、GaN 开关管、自举供电二极管和相关逻辑保护电路集成在同一个封装内,不仅可以减小驱动回路的寄生电感,还能大幅简化电路设计。  ●精准配置栅极电阻:在栅极驱动回路中,需串联一个阻值较小的电阻,用于微调GaN 器件的开关速度——电阻值越小,开关速度越快,开关损耗越低,但会加剧高频 EMI 噪声的强度;电阻值过大,虽然 EMI 噪声会显著降低,但开关速度会下降,开关损耗会大幅增加。在实际工程中,通常将开通电阻和关断电阻设置为不同的精准阻值 —— 例如,开断电阻设置为 5Ω,关断电阻设置为 2.2Ω,通过二者的阻值差异,平衡开关损耗和 EMI 噪声水平。  ● 极致减小驱动回路的寄生电感:驱动回路的走线必须尽可能短,而且要尽可能紧靠功率开关管的栅极和源极引脚布置;在PCB 布局上,需要将功率开关管、栅极驱动器、去耦电容等相关元件集中布置在功率回路附近,以减小环路面积。部分方案还会在栅极驱动器的电源引脚附近就近设置高频去耦电容,进一步减小驱动回路的寄生电感。  ● 增设米勒效应抑制电路:为了避免GaN 器件在开关过程中,因栅极–漏极之间的寄生电容耦合的噪声,导致栅极电压意外抬升、引发桥臂误导通的风险,通常会在栅极和源极之间并联一个齐纳二极管(Leiditech BZT52C5V6S,5.6V,200mW, <200pF)和一个低阻值的肖特基二极管(Leiditech LBAT40HT1G, 0.37V, 200mW, <40pF),来抑制米勒感应电流的影响。  (4)缓冲与保护电路设计  针对瞬态负载导致的电流/ 电压尖峰,功率变换电路需要增设缓冲电路和保护元件,快速吸收尖峰能量,限制电压变化率,将功率开关管的工作应力控制在安全区内。典型的设计方案包括:  ● RCD 缓冲电路:在三相逆变桥的每个开关管上,需并联由电阻、电容和二极管组成的RCD 缓冲电路。其作用是,在开关管关断过程中,为功率回路的寄生电感提供能量释放通路,减缓开关管两端的电压上升率,降低关断尖峰电压的幅度;电容用于吸收尖峰能量,电阻用于限制电容的放电电流,二极管(Leiditech DSK35, 50V, 3A)用于为电感能量提供续流通路。参数选型上,需根据开关管的性能和功率回路的寄生电感大小精准匹配 —— 通常电阻取值为 10Ω 左右,电容取值为 1nF 左右。  ● TVS 管过压箝位:在直流母线的正负极之间,需并联大功率TVS 管 (Leiditech 5.0SMDJ58CA, Vrwm 58V, 5000W ) —— 其响应速度达到皮秒级,可以在极短时间内吸收母线中的尖峰能量,将母线电压箝位在功率开关管的耐压阈值以内,避免功率开关管因瞬态过压而损坏。  ● 电流检测与快速保护电路:在三相逆变桥的输出端,需设置高精度、高带宽的相电流检测元件—— 通常采用低成本的采样电阻或非侵入式霍尔电流传感器,配合高精度电流采样放大器,将电机绕组中的三相电流信号转化为电压信号,传输给后级的控制电路。控制电路会实时将检测到的电流与预设的过流保护阈值进行比较,一旦检测到过流故障,会在数微秒内立即触发 PWM 信号封锁,关闭三相逆变桥的开关管,将故障影响限制在最小范围内。  4  系统控制架构:多维度协同抑制瞬态负载  硬件电路是应对瞬态负载冲击的基础保障,但如果没有配套的控制算法进行实时动态调整,硬件的性能上限也无法得到充分发挥。因此,主流方案都采用“多轴协同能量管理 + 电机驱动电流环动态控制 + 再生能量回收” 的全方位软件控制逻辑,与硬件电路配合,共同将瞬态负载的影响控制在系统可承受的范围内。  (1)多轴协同能量管理控制  在多关节协同工作的工况下,系统级的主控单元或动力管理控制器会通过高速实时通信总线,采集所有关节驱动器的实时工作状态—— 包括直流母线电压、电机相电流、电机转速、输出扭矩、关节的位置与角速度等关键参数,实时识别当前处于电动状态(需要吸收功率)和发电状态(反馈再生功率)的关节数量和功率需求,动态统筹母线上的功率流向,将系统的瞬态功率需求在混合储能单元和各关节之间进行合理分配。  这一逻辑的核心是“能量路由器” 调度机制:优先将处于发电状态的关节产生的再生能量,通过母线直接供给处于电动状态的关节使用;如果再生能量的量超过了电动状态的关节需求,再将多余的能量分配给超级电容进行储存;如果超级电容已经充满电,再生能量仍有剩余,则启动制动单元,将多余的能量以热能的形式消耗掉;反之,当母线功率缺口较大时,会命令超级电容通过双向 DC/DC 变换器释放储存的能量,补充母线的功率缺口,避免母线电压大幅跌落。  这一方案需要高实时性的通信总线作为支撑,因此关节驱动器与主控单元之间通常采用EtherCAT 或 CANopen 等工业以太网总线通信,指令传输周期控制在毫秒级以内,确保各关节的功率协同控制精度。  (2)电机驱动控制算法优化  电机驱动的控制算法需要具备极快的动态响应能力—— 在负载电流突变的瞬间,快速调整输出电流,抵消负载波动的影响。应对方案采用基于磁场定向控制(FOC)的双闭环控制架构,即位置环、速度环和电流环的级联控制,通过优化电流环的动态响应,平抑瞬态负载带来的电流波动。  这一方案的技术细节是,FOC 算法将电机的定子电流矢量分解为产生磁场的励磁电流分量(Id)和产生扭矩的扭矩电流分量(Iq),通过独立精准控制这两个分量的大小,实现对电机输出扭矩的精确调整。针对瞬态负载的优化点主要有三个:  ● 动态电流限幅:根据转子的实时位置、电机的温度和母线电压的波动幅度,动态调整d/q 轴电流的给定阈值,将电机的相电流峰值限制在功率开关管的安全工作区内,避免出现超过功率开关管承载能力的过流电流。  ●负载观测器与前馈补偿:算法中引入了负载转矩观测器,通过采集电机的相电流、转子位置和转速等数据,实时估算关节的实时负载扭矩,将这个估算值作为前馈量,叠加到电流环的给定值上,提前对负载变化做出补偿—— 这可以大幅降低瞬态负载下的电机转速跌落幅度,提升系统的动态响应能力。  ●死区时间实时优化:根据电机的电流大小、方向和开关管的实际开关特性,实时调整三相逆变桥上下桥臂的死区时间,在避免桥臂直通的前提下,尽可能缩短死区的持续时间—— 这可以在一定程度上减小开关损耗,同时降低死区导致的电流波形畸变,减小谐波引起的扭矩波动。  (3)再生能量回收与消耗管理  如前所述,当关节电机处于制动或被负载反向拖动状态时,会将机械能转化为电能,反向馈送到直流母线上。这部分再生能量如果得不到妥善处理,会直接导致母线电压异常抬升,引发功率器件过压损坏。因此,必须建立完善的再生能量管理机制,实现再生能量的就地平衡或安全消耗。  在共直流母线架构下,这一控制逻辑的优先级是:优先通过母线将再生能量直接分配给其他正在加速的关节电机,实现能量的就地平衡;如果再生能量的量超过了其他关节的需求,再将多余的能量通过双向DC/DC 变换器充入超级电容模组;如果超级电容已经充满电,再生能量仍有剩余,则启动制动单元 —— 在母线上接入制动电阻,将多余的能量以热能的形式消耗掉,避免母线电压持续升高。制动单元的控制逻辑采用滞环控制方式,当母线电压超过设定的上限阈值时,将制动电阻接入母线;当电压回落到设定的下限阈值以下时,断开制动电阻,避免不必要的能量损耗。  具身智能机器人直流供电系统电路示意图  (为简化示意图,只标明了2个Knee Actuator和2个Elbow Actuator的电路简图,其他Actuator的电路简图类似)  结论  具身智能机器人的关节驱动系统,面临的核心技术挑战是如何在受限的体积、重量、功耗条件下,处理好幅值高、变化快、随机出现的极端瞬态负载波动。为了解决这一难题,需要采用多维度技术措施,从能源架构、功率变换、电磁防护、控制算法、散热多个层面进行系统级优化,形成一套成熟的、可被精准量化的技术解决方案。  核心技术方案是硬件与软件协同配合、多维度技术互补的综合体,能源动力架构层面/功率变换电路层面/电磁兼容与防护层面/系统控制算法层面,四个层面的核心技术缺一不可,任何一个层面的技术缺失,都无法保证系统在极端工况下的可靠性。  关节驱动系统的设计过程,本质是对相互制约的核心技术指标进行综合权衡的工程化过程—— 没有绝对最优的单一技术指标,只有符合产品场景定位的综合性能平衡。  从行业技术发展趋势来看,随着具身智能机器人的动态性能要求进一步提高(如跑得更快、负重更大、动作更复杂流畅),关节驱动系统的技术迭代方向将呈现出三个显著特征:功率集成度进一步提升,混合储能架构进一步优化,数字控制技术与协同控制算法进一步精进。  尽管具身智能机器人的关节驱动技术在不断迭代提升,但工程化的权衡逻辑不会改变—— 技术方案始终会以满足目标场景的实际使用需求为核心,在功率密度、能效比、动态响应能力、EMC 性能、散热能力及成本之间,寻找最优的实现平衡点。
2026-10-23 11:09 阅读量:226
上海雷卯丨CAN总线浪涌1KV防护新方案
  做CAN 节点(汽车或工业现场),IEC 61000-4-5 浪涌 1kV(线对地)一打,CAN 收发器就挂、总线开始掉帧。你翻资料,看到一堆"TVS + GDT 分级防护":CAN_H、CAN_L 两根线各要退耦电阻协调两级电压、还要算 GDT 动作后 TVS 会不会被误触发、布局还得拉开间距——板子空间本来就紧,光电压协调就够画半天。  有没有不用复杂布线的办法?有。CAN 这种差分总线,直接给 CAN_H、CAN_L 各并联 TSS(半导体放电管)到地,2 个引脚/线、无需退耦、无需分级协调,浪涌来了一合闸把共模过压压到几伏,过去自动复位。雷卯在 CAN 口浪涌防护上推荐的就是这套 TSS 方案。  这篇文章把"为什么 TSS 能省掉复杂布线"讲清,给你一套 CAN 口能照抄的极简方案。  1.先建立直觉:TSS = 固态自动跳闸开关  把防护器件想成三种"保镖":  TVS = 泄压阀:电压超阈值就导通旁路,但残压(Vc)仍偏高(几十伏量级),且一直"喷"会热  GDT(气体放电管)= 老式避雷器:靠气体击穿短路,能扛巨大能量,但动作慢、有续流、会磨损  TSS = 固态自动跳闸开关:平时高阻不通;电压超转折电压Vbo 瞬间"合闸"把线短路到地,把过压压到极低的通态电压Vt(仅几伏);浪涌电流退去、低于维持电流Ih 后自动"分闸"复位  TSS 集合了 TVS 的"低压钳位"和 GDT 的"扛大能量",又是固态无磨损——关键是它两端并联即可,不像分级方案那样要算来算去。  2.一张表看懂:CAN 浪涌防护里 TSS / TVS / GDT 各管什么  结论:CAN 口单纯"过 1kV 浪涌、别太复杂",TSS 是简洁度和可靠性都占优的选择——收发器残压被压到几伏,远比 TVS 的几十伏安全。  3.为什么 TSS 方案在 CAN 上"不用复杂布线"  对比最常见的"TVS + GDT 分级防护",TSS 简单在三点:  1. 不用退耦电阻(decoupling)  分级方案里,GDT 和 TVS 之间要串退耦电阻/电感,让 GDT 先动作、残压再交给 TVS——这颗元件既要限流又不能影响 CAN 信号,难调。TSS 自己就完成"触发→低压钳位",CAN_H、CAN_L 各一颗并联,没有这一级。  2. 不用做两级电压协调  分级方案最头疼的,是算GDT 击穿电压、TVS 残压、收发器耐受三者的配合,算错一级全崩。TSS 直接把线压到 Vt(几伏),远低于收发器击穿电压,不用协调。  3. 不用拉间距、不用分区  GDT 动作时有大电流和轻微辐射,布局要拉开。TSS 是固态器件,动作干净,靠近 CAN 连接器正常布即可,也不影响 120Ω 终端电阻。  一句话:分级方案是"两道闸 + 协调电路",TSS 是"每线一道智能闸"——CAN 防护等级够用时,越简单越可靠。  4.重点:CAN口的极简方案怎么搭?  方案A:CAN_H / CAN_L 各并联 TSS 到地(最省事)  两根信号线各一颗TSS 并联到地,把共模浪涌钳到Vt(几伏)  CAN 收发器驱动能力有限,浪涌过后电流掉到 Ih 以下,TSS 自动复位,通常无需额外元件——这是 CAN 口最省事的形态  TSS 结电容极低,对 CAN(~1Mbps,CAN-FD 可达 5–8Mbps)信号和 120Ω 终端几乎无影响  方案B:要更稳,加一颗小串联电阻  若节点在强干扰现场、想进一步限流,可在连接器与收发器之间CAN_H/CAN_L 各串一颗几十欧电阻,再接TSS 到地。电阻帮 TSS 限流、也延缓边沿——但核心防护仍是那两颗TSS,没有退耦、没有分级协调。  下图是雷卯CAN 接口 TSS 浪涌保护方案:CAN_H、CAN_L 各并联 P0300SD 到地,连接器到收发器之间无需退耦电阻、无需两级电压协调,布线 5 分钟搞定,浪涌一次过、通信不掉帧。  P0300SD 的关键指标如下:  ●Vbo(转折电压):VDRM 25V(Switching 40V max),高于 CAN 共模范围、低于收发器击穿/耐受电压,留足余量;  ●Vt(通态电压):≤4V@2.2A,远低于 TVS 的几十伏,收发器更安全;  ●Ih(维持电流):50mA min,CAN 驱动供不出 Ih,浪涌过后自动复位;  ●浪涌电流(8/20μs):约 700A(D 系列),10/700μs 可扛 8kV 组合波,覆盖 1kV 绰绰有余;  ●C(结电容):100pF max,对 CAN(≤5–8Mbps)信号与 120Ω 终端影响可控;  ●封装:SMB(DO-214AA),车规 AEC-Q101 版本可选。  CAN 口防护料号:  5.硬件工程师选型看什么(CAN用TSS五参数)  汽车 CAN 认 AEC-Q101;对 1kV 浪涌,优先选 高浪涌电流 + 合适 Vbo 的 TSS。  6.测试视角:怎么验CAN 浪涌1kV 一次过  现象:IEC 61000-4-5 组合波 1kV(线对地)打 CAN_H 或 CAN_L 对地,收发器不挂、总线不掉帧。  验证三步:  1. 先确认 TSS 触发:示波器看 TSS 两端残压,合闸后应被压到 Vt(几伏),而非冲到上百伏——压得住说明 Vbo 选对  2. 看复位与通信:浪涌过后量 TSS 回到高阻、CAN 电平恢复;同时跑总线通信,确认无掉帧、无错误帧  3. 跑等级:0.5kV 逐级加到 1kV(必要时 2kV),每级正/负各 5 次,确认收发器与通信都正常  常见不过的根因:  Vbo 选太高,浪涌没到 Vbo 就先击穿了收发器 → 降 Vbo  TSS 浪涌电流余量不足,被打穿 → 换高浪涌档  只保护了一根线(如只 CAN_H),另一根悬着照样挂 → CAN_H、CAN_L 都要各并联  7.收藏清单:CAN口TSS防护自查5条  1. CAN_H、CAN_L 是否都各并联 TSS 到地(2 端,无退耦)?  2. Vbo 是否高于 CAN 共模范围、低于收发器耐受并留余量?  3. 合闸后残压是否被压到 Vt(几伏),而非上百伏?  4. 浪涌后 TSS 是否自动复位、总线无掉帧?  5. 浪涌电流档是否覆盖 1kV 组合波峰值,车规认 AEC-Q101?
2026-10-22 10:01 阅读量:222
上海雷卯丨从ESD到大功率浪涌:照明传感器EMC防护设计与料号推荐
  一、背景与失效机理  照明传感器(Ambient Light Sensor,ALS)通过光敏元件感知环境照度,经信号放大、模数转换后由微控制器依据预设阈值或算法驱动继电器 / 晶体管,实现照明的自动开关与调光。其广泛应用于住宅与商业建筑、街道与公共区域、工业与仓库设施、智能建筑管理系统以及安全照明。LED 照明的普及、智能控制系统的下沉以及节能补贴政策的推动,使照明传感器从单一光控开关扩展到楼宇自动化、能源管理甚至智慧城市网络,接口数量与现场接线复杂度同步增加,电磁兼容问题随之凸显。  从电磁兼容角度看,照明传感器的失效主要源于三类工况:其一为静电放电(ESD),光敏元件、外壳接线端子、调试口与无线模块引脚均可能被人或工具接触,IEC 61000-4-2 静电注入可击穿模拟前端与通信收发器;其二为浪涌,建筑供电的雷击感应浪涌(IEC 61000-4-5)经隔离与非隔离电源传导至后级,继电器 / 晶体管切换照明负载时则产生反电动势与开关噪声;其三为信号劣化,总线结电容过大会导致 RS485 波形畸变、通信误码率上升。三者叠加,往往表现为读数跳变、通信中断、收发器批量损坏与现场返修。  二、接口深挖  2.1  通信总线 RS485 / 有线接口  楼宇照明控制网络普遍采用 RS485 总线。雷卯推荐在连接器侧部署 SM712(RS485 专用,7V/12V 双向,34pF,22A,±30kV)做差模 / 共模钳位,配合 SM05 等5V电源路防护 ESD 器件,TVS 钳位点尽量靠近连接器、回地走线短而粗。该拓扑可满足 IEC 61000-4-2 等级 4(可达到接触 / 空气放电 ±30kV),且 34pF 的低结电容不会劣化 1Mbps 以上通信的信号完整性。  2.2  模拟前端(光敏元件)ESD 防护  光敏元件及放大器引脚常外露于设备表面,易被人体或安装工具放电。雷卯推荐在传感器输入侧就近布置GBLC24C(24V,1pF,8A,±30kV),以低电容方案吸收静电,保护 ADC 与整条信号链,避免照度读数跳变与前端器件损伤。对于经长线接入的传感器信号端口,可借鉴下图拓扑,将静电能量就近泄放至大地。  2.3  信号 I/O 与继电器 / 晶体管切换  继电器 / 晶体管驱动照明负载属于感性负载,关断瞬间产生反电动势,需在继电器线圈两端并联 TVS或续流二极管吸收;限位、调试与控制 I/O 线则配置 ULC0542C(5V,0.3pF,4A,±22kV)防静电。这部分瞬态与开关噪声,是灯具误动作、MCU 异常复位的主要来源,需在板级与负载侧分级处理。  2.4  电源 AC/DC 与 DC/DC 浪涌防护  隔离 AC/DC 输出 24V 侧部署 SMBJ26CA(26V,15A,600W)作为二级吸收;主 24V 母线入口采用 PPTC + SMDJ33CA + SS56LF 架构,实现过流、浪涌与防反接分级防护,满足 IEC 61000-4-5 雷击感应浪涌要求。非隔离 DC/DC 输出的 5V / 3.3V 低压轨,使用 PTVS0542H100(5V,200pF,100A)做 ESD 防护。照明传感器由建筑供电(交流整流或 24V 直流母线),瞬态来源为反电动势、负载切换、电源反接与雷击感应浪涌,防护器件按此工况选型。  三、全模块防护选型表  下表按照明传感器功能模块给出雷卯代表性防护料号,覆盖 ESD 与 TVS,便于按接口对照选用。选型时优先以接口工作电压、信号速率和暴露程度为约束:模拟与射频信号优先低电容 ESD,避免衰减微弱的光电流或射频信号;RS485 等差分总线优先专用 TVS,兼顾钳位电压与结电容;电源入口则按雷击浪涌等级选择功率 TVS,并配合 PPTC 与防反接器件实现分级防护。  四、整改案例:RS485 通信接口静电整改  某楼宇照明控制系统在调试与运维中,RS485 网络偶发通信中断、收发器批量损坏,故障多出现在靠近灯具接线端子与金属桥架的节点。现场在接线端子注入 IEC 61000-4-2 ±6kV 接触放电即复现故障,确认静电经长线耦合进入收发器;进一步排查发现原有TVS远离连接器、地线回路较长,钳位残压直接施加在收发器引脚,是造成芯片损坏的关键。  方案在 RS485 连接器侧增配 SM712 做差模 / 共模钳位,叠加共模 ESD,并将钳位地以短粗走线回流至板级保护地,优化连接器到 TVS 的布线。整改后通过 IEC 61000-4-2 ±8kV 接触 / ±15kV 空气放电,通信零中断,现场返修归零。  结语  照明传感器的可靠性取决于接口链路的 EMC 设计。以低电容 ESD 阵列守护模拟前端与人机触及点、以 RS485 专用 TVS 保障通信、以分级 TVS 吸收电源与负载瞬态,可在不牺牲信号完整性的前提下显著提升系统鲁棒性。雷卯提供从ESD到大功率浪涌的全栈器件与参考方案,便于工程师按功能模块对照选型,缩短研发验证周期。
2026-10-21 10:00 阅读量:252
  • 一周热料
  • 紧缺物料秒杀
型号 品牌 询价
MC33074DR2G onsemi
CDZVT2R20B ROHM Semiconductor
TL431ACLPR Texas Instruments
RB751G-40T2R ROHM Semiconductor
BD71847AMWV-E2 ROHM Semiconductor
型号 品牌 抢购
STM32F429IGT6 STMicroelectronics
BP3621 ROHM Semiconductor
IPZ40N04S5L4R8ATMA1 Infineon Technologies
TPS63050YFFR Texas Instruments
ESR03EZPJ151 ROHM Semiconductor
BU33JA2MNVX-CTL ROHM Semiconductor
热门标签
ROHM
Aavid
Averlogic
开发板
SUSUMU
NXP
PCB
传感器
半导体
相关百科
关于我们
AMEYA360微信服务号 AMEYA360微信服务号
AMEYA360商城(www.ameya360.com)上线于2011年,现 有超过3500家优质供应商,收录600万种产品型号数据,100 多万种元器件库存可供选购,产品覆盖MCU+存储器+电源芯 片+IGBT+MOS管+运放+射频蓝牙+传感器+电阻电容电感+ 连接器等多个领域,平台主营业务涵盖电子元器件现货销售、 BOM配单及提供产品配套资料等,为广大客户提供一站式购 销服务。

请输入下方图片中的验证码:

验证码