上海雷卯丨某汽车踏板断裂事件警示:从结构设计安全到AI智驾时代的EMC设计风险
事件回顾:三台新车,同一位置,全部断裂
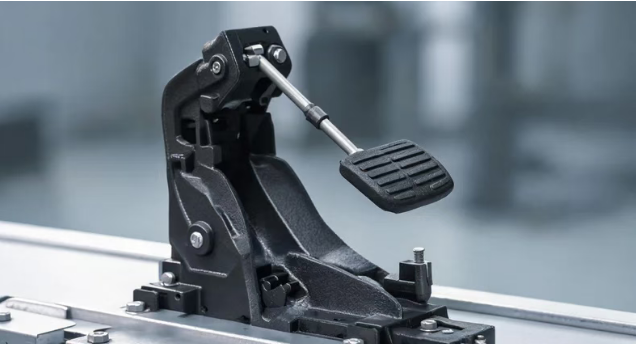
2026年国庆期间,懂车帝自购某汽车,在封闭场地进行100km/h至0的连续紧急制动测试。结果令业界震动。三台车来自不同批次,断裂位置完全一致——制动踏板支架转轴处,断口形态高度相似。第三台车断裂时踏板力峰值为1612N,制动距离从正常的38.44米暴增至约140米。
更值得注意的对比:同场使用相同供应商、相同材质(PP+GF40)车,在踏板力均值超1600N的条件下完成6次全力制动,踏板及支架均无损坏。
车方当晚回应称"制动系统按高于国标完成开发验证",将优化设计并为已交付用户提供免费升级。
三个数字的辨析
围绕这个事件,500N、1500N、2000N三个数字被反复提及,但含义截然不同。500N来自GB 7258/GB 21670强制性国标,是制动操纵力的上限要求——它规定的是驾驶员日常操作时脚踩的最大力度,而非零件的承载极限。1500N来自QC/T 788-2018推荐性行标,是踏板静强度试验的加载条件(约1500N压住5秒,重复5次,不开裂即合格)。2000N则来自已废止的2007版行标或团标征求意见稿。把2000N当作现行强制国标门槛,或把500N当作踏板的承载极限,都站不住脚。
一. 缺陷如何认定?
法定依据与判定逻辑
1
法定定义:四个要件
根据《缺陷汽车产品召回管理条例》第四条,产品缺陷的认定需要满足四个要件:
◎原因要件:缺陷存在于设计、制造或标识环节
◎范围要件:同一批次、型号中普遍存在,而非个案
◎后果要件:可能导致人身伤亡或财产损失
◎补充要件:存在"不合理危险"——即使符合标准,若产品在正常可预见的使用场景中存在超出合理预期的危险,仍可认定为缺陷
2
双轨判定原则:法定标准+不合理危险
缺陷认定走"双轨制":
◎法定标准轨:产品是否符合强制性国家标准。符合标准产生"初步证明无缺陷"的效果,但这一效果可以被反证推翻
◎不合理危险轨:即使产品通过了所有标准测试,如果在合理可预见的使用条件下存在不安全因素,仍可判定为缺陷
关键点:"符合国标"≠"不存在缺陷"。国标是市场准入的最低门槛,不是安全终点线。
3
CCC认证的证明力边界
CCC认证是市场准入的必要条件,但通过CCC认证不能排除设计缺陷,原因包括:
▲CCC测试工况是标准化的有限场景,无法覆盖所有实际使用条件
▲ CCC关注的是"准入合规",而非"全工况安全"
▲认证时的抽样检测不代表量产一致性
▲标准本身有滞后性,新技术、新工况可能超出标准覆盖范围
▲ 认证测试的是整车级性能,零部件级的设计冗余不足可能在整车测试中被掩盖
▲“不可抗力”不是免责选项——企业不能以"测试条件极端"为由回避对可预见使用场景的安全责任
4
三包法规的相关条款
《家用汽车产品修理更换退货责任规定》明确:制动系统失效属于严重安全性能故障,在购车60日或行驶3000公里内(以先到者为准),消费者有权要求退换车。
二、研发指标设定的五层架构
1
结构设计研发指标体系
以制动踏板支架为例,合理的研发指标体系应当是层层递进的五层架构:
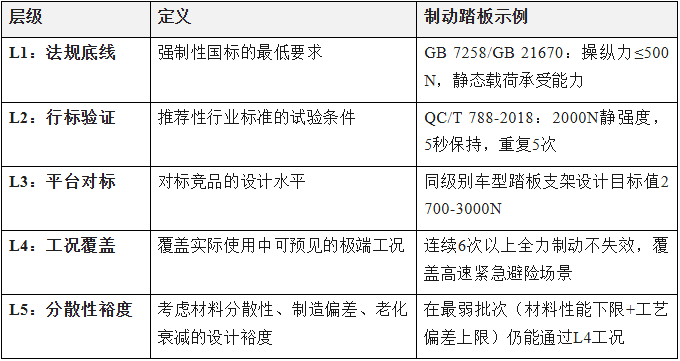
问题车的核心问题,很可能出在L4和L5层级的缺失。即使L1和L2合规,如果设计验证没有覆盖"连续多次全力制动"这一可预见的极端工况,也没有为材料分散性留出足够裕度,就可能在真实使用中暴露出风险。
2
类比引申到EMC:同样的逻辑,同样的风险
结构设计的五层架构逻辑,完全可以迁移到EMC(电磁兼容)设计领域。
类比关系非常直接:
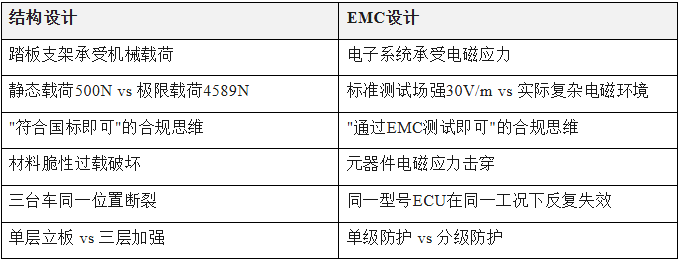
核心警示是:无论是结构设计还是EMC设计,"标准合规"只是底线,"工况覆盖"才是安全的保障。
三、AI智驾时代的EMC设计风险:被低估的安全隐患
1
从"机械失效"到"电磁失效":安全威胁的形态在变
车踏板断裂事件之所以引发广泛关注,核心原因在于:制动系统的结构失效直接威胁生命安全。踏板断了,脚刹失效,制动距离从38米变成140米——在高速行驶中,这就是生与死的距离。
但在AI智驾时代,一种同样危险、却更隐蔽的失效模式正在浮出水面:车载电子系统的EMC失效。
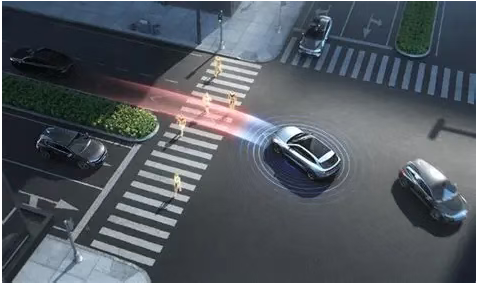
传统燃油车的核心安全系统——制动、转向、悬架——以机械和液压为主,电磁干扰对它们的影响相对有限。但在智能驾驶时代,情况发生了根本性变化:
◎感知层:毫米波雷达、激光雷达、摄像头、超声波传感器——全部是电子系统,全部对电磁干扰敏感
◎决策层:域控制器、AI计算平台——高算力芯片在复杂电磁环境中可能出现运算错误
◎执行层:线控转向、线控制动——完全依赖电信号传递指令,没有机械备份
这意味着什么?一次严重的电磁干扰,可能同时致盲所有传感器、瘫痪决策系统、阻断执行指令——其后果不亚于制动踏板断裂。
2
智驾系统对EMC的依赖有多深?
毫米波雷达(77GHz/79GHz)
毫米波雷达是智驾系统的"全天候之眼",承担测距、测速、目标识别的核心任务。但它的接收通道极其灵敏——需要检测微弱的回波信号,动态范围要求极高。电磁干扰对雷达的影响包括:
◎底噪抬升:DC-DC变换器的开关噪声耦合到雷达天线馈线,导致探测距离缩短
◎虚假目标:干扰信号被误识别为真实障碍物,触发虚假制动
◎目标丢失:强干扰掩盖真实回波,导致"看不见"前方车辆或行人
◎互调产物:多个干扰源在雷达前端产生互调,形成难以滤除的假信号
激光雷达
激光雷达的高速光电探测器和跨阻放大器对宽带噪声极为敏感。EMC问题的典型表现:
◎虚警率升高:电磁噪声被误判为激光回波,产生大量虚假点云;
◎最大探测距离缩短:底噪抬升导致信噪比下降;
◎点云质量劣化:周期性电磁干扰在点云中形成规律性伪影,影响目标识别算法。
摄像头
摄像头看似对射频干扰不敏感,实则不然:
◎图像条纹和闪烁:电磁场在摄像头排线(尤其是图像传感器的时钟线)上感应电流,引入周期性噪声
◎行噪声:电源纹波通过牵引系统耦合到图像传感器,导致整行像素异常
◎SerDes链路中断:高速串行解串器受到强电磁干扰时,可能出现图像丢失或严重畸变
在依赖摄像头进行车道保持和交通标志识别的高自动化系统中,即使是轻微的图像异常,也可能导致危险的误分类。
V2X通信模块
V2X(5.9GHz频段)是协同感知和安全消息传递的关键。机载开关电源的传导干扰可以降低V2X接收灵敏度,缩短通信距离,增加丢包率。在严重情况下,安全消息可能在最关键时刻完全无法接收。
3
车载电磁环境正在急剧恶化
问题车的"可预见极端工况"类似,车载电磁环境也在向更严酷的方向发展:
干扰源爆发式增长
传统燃油车的电磁干扰主要来自点火系统和少数电机。而今天的智能汽车:
☆高压动力电池、电机控制器(SiC/GaN器件,开关频率越来越高,dv/dt和di/dt越来越大)
☆DC-DC变换器(数十kHz到MHz级开关噪声)
☆多个毫米波雷达+激光雷达+多摄像头
☆5G/V2X/WiFi/蓝牙等多频段无线通信
☆800V高压平台的普及(开关瞬态延伸到GHz频段)
这些干扰源覆盖从kHz到GHz的宽频段,通过传导、辐射、耦合等多种路径形成"立体化干扰网络"。
中国道路电磁环境的特殊性
中汽研新能源检验中心2024年发布的"中国道路电磁环境工况"揭示了一个关键事实:我国道路电磁环境具有"高密度、大场强、宽频域"的特征——通信基站、充电场站、高压输电线、广播电视塔、交通信号灯等基础设施产生的电磁波,构成了一套远超国际标准测试场景的复杂电磁环境。研究团队历时9年、行程12万公里、采集超10TB数据才完成这一工况定义。
智驾等级越高,EMC要求越严苛
●L2级辅助驾驶:传感器故障时驾驶员可以接管,EMC失效的后果相对可控
●L3级有条件自动驾驶:系统需要在发出接管请求后确保最小风险状态,EMC失效可能导致“既无法自动驾驶,也无法安全交给人”
● L4级高度自动驾驶:没有驾驶员接管预期,EMC失效就是完全失控
4
EMC失效的实际后果:不再是"中控屏卡顿"那么简单
在传统汽车时代,EMC问题的典型表现是"中控屏闪一下""收音机有杂音"——烦人但不致命。但在智驾时代,EMC失效的后果已经升级到了安全层面:
●传感器误判→错误决策→执行机构误动作→车辆失控
●通信中断→V2X安全消息丢失→协同避撞失效
●ECU重启→转向/制动辅助突然丧失
●数据篡改→传感器数据被电磁干扰"注入"虚假信息
据统计,全球新能源汽车因EMC问题导致的召回事件中,70%源于电机控制器、电池管理系统及无线充电模块的电磁干扰超标。这还只是已经暴露的问题。随着智驾渗透率的提升,因EMC导致的隐性功能降级(如探测距离缩短、虚警率升高)可能更加普遍,只是不容易被用户察觉。
5
类比踏板断裂事件:EMC设计中的"静态达标、动态失效"
回到踏板断裂事件的核心教训:一个零部件可以在标准测试中合格,却在可预见的实际工况中失效。这个逻辑对EMC设计同样成立:
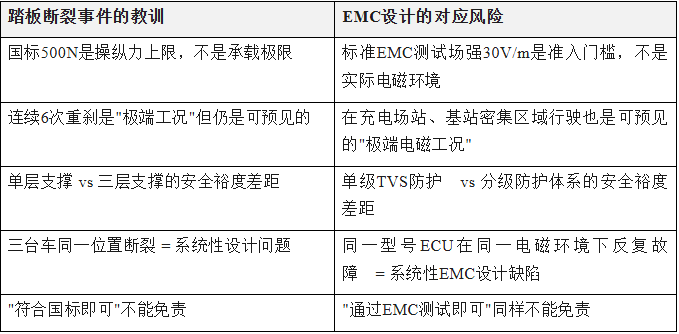
核心观点:在AI智驾时代,车载EMC设计必须从"标准合规"走向"工况覆盖"。 正如制动踏板支架不能只在静态载荷下合格,EMC防护也不能只在标准测试场强下达标。必须考虑实际道路上可能遭遇的复杂电磁环境,并在设计中留出足够的安全裕度。
6
新国标GB 34660-2026的回应
值得肯定的是,2026年2月发布的强制性国标GB 34660-2026(2027年7月实施)已经做出了重要升级:
●首次纳入组合驾驶辅助、自动驾驶系统的抗扰度要求
●新增2000MHz-6000MHz频段的抗扰度要求(场强10V/m)
●优化窄带辐射发射限值,10m法测试下30-230MHz频段28dBμV/m
●增加混响室法等替代试验方案
●明确同一型式判定规则(车身材料、电子部件布置、线束布线等)
这标志着中国汽车EMC标准正在从"单一限值管控"转向"全链条精准防护"。
四、车载12V电源浪涌保护设计实例
从理论到实践,以下以车载12V电源系统的浪涌保护为例,具体展示如何设计合理的EMC防护等级和选型方案。
1
浪涌威胁概述
抛负载(Load Dump)是车载12V系统最具破坏性的瞬态威胁。当汽车在行驶中蓄电池突然断开(如电池接线柱松动、维修操作),发电机仍在发电,其输出端会产生高达65-87V的高压脉冲,持续时间可达40-400ms。这不是微秒级的尖峰,而是长达数百毫秒的高能量冲击——足以烧毁ECU电源芯片、击穿传感器信号链路、导致BMS数据采集偏差超过10%。
相关测试标准:
●ISO 7637-2 脉冲5A:未经抑制的抛负载波形,最严酷工况。12V系统测试电压US为79-101V
●ISO 7637-2 脉冲5B:发电机前端有抑制电路的波形,抛负载电压被钳位至US*
●ISO 16750-2:替代ISO 7637-2的抛负载部分,要求10分钟内完成10次测试(每次间隔1分钟),比旧标准严苛得多
2
分级防护方案设计
根据防护等级和使用场景,提供四种方案选择:
方案A:经济型(满足5B测试)
适用场景:发电机自带抛负载抑制电路,抛负载电压已被钳位至5B设定值。
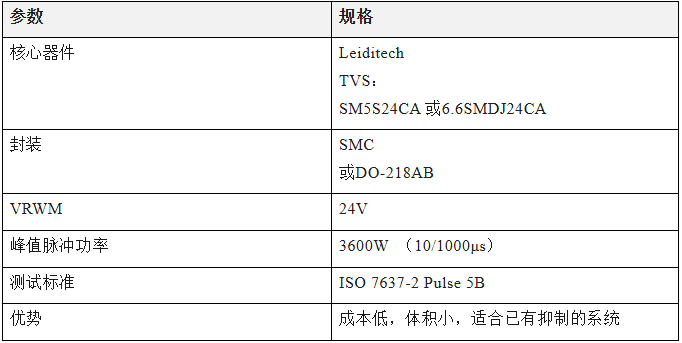
设计要点:TVS的VRWM需略高于抑制后的US*值,确保正常工况不误触发。
方案B:标准型(满足5A测试)
适用场景:发电机无抑制电路,需要承受最恶劣的未抑制抛负载工况。
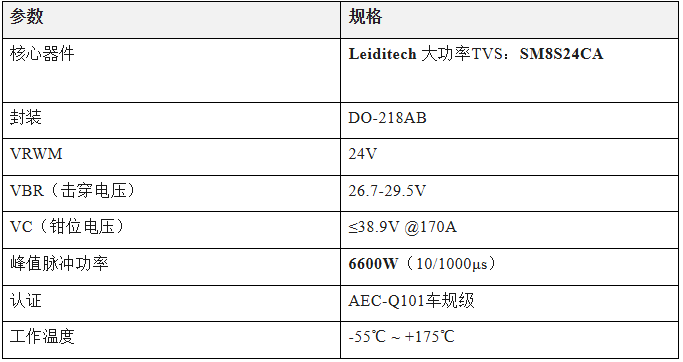
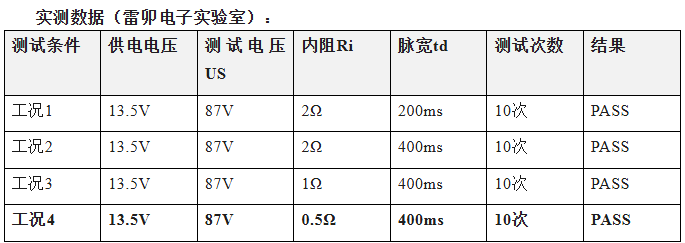
工况4是最严酷的测试条件(最低内阻+最长脉宽),Leiditech 大功率TVS:SM8S24CA在0.5Ω低阻抗、400ms长脉冲下连续通过10次测试,验证了其热稳定性和芯片一致性。
关键电流计算:
IPP ≈ (US - VC) / Ri = (87 - 38.9) / 0.5 ≈ 96.2A
Leiditech大功率TVS:SM8S24CA的IPP额定为170A,裕度充足。
方案C:增强型(PTC + TVS组合,过流+过压双重保护)
适用场景:需要同时应对浪涌过压和过流/短路风险,满足更高等级的静电防护要求。
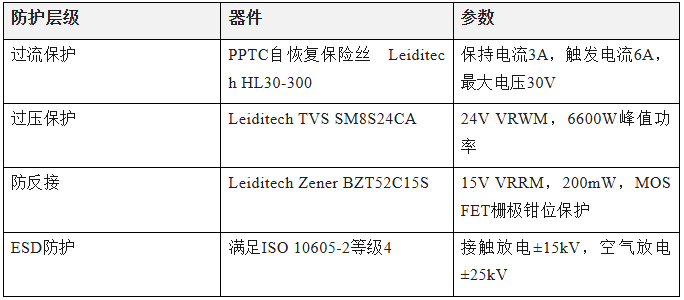
防护逻辑:PPTC在过流时自动断开(可恢复),TVS钳位浪涌电压,肖特基二极管防止电池反接。三者配合形成"限流+钳位+隔离"的三重防护。
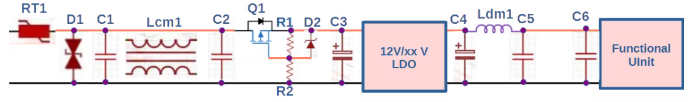
车载12V电源增强型Surge防护电路原理示意图
方案D:系统级完整防护
适用场景:整车ECU级EMC防护设计,覆盖电源入口、通信总线、传感器端口全链路。
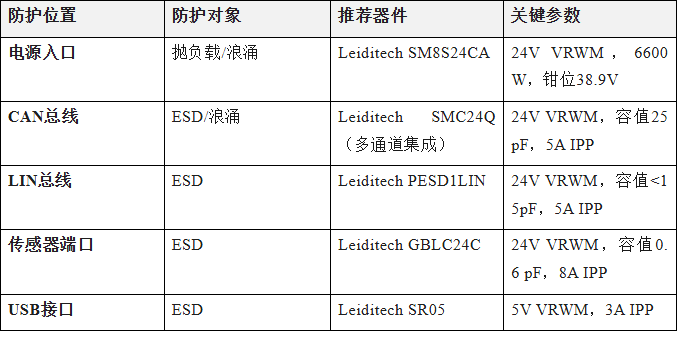
PCB布局法则:"3mm + 对称"
这一法则来自雷卯电子的实战经验总结:
•3mm距离原则:防护器件距连接器的距离≤3mm。每厘米PCB走线产生约5nH寄生电感,在12.5A电流冲击下额外压降可达62.5V——直接抵消防护效果。将距离缩短至3mm以内,可将寄生电感从5nH降至1.5nH,额外压降减少70%。
•对称布线设计:防护器件到信号线和到地的走线长度差控制在±0.5mm以内,使Ldi/dt产生的附加电压互相抵消,浪涌响应时间控制在1ns以内。
3
关键选型参数
TVS选型的核心是三个参数的精确匹配:
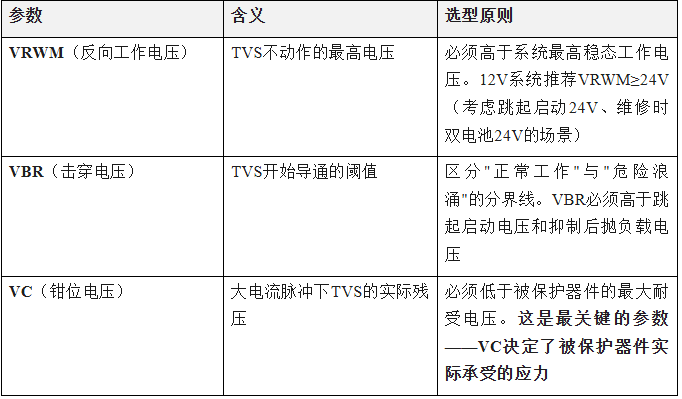
12V系统选型铁律:TVS额定电压必须大于24V。选择14V等低电压器件,在跳起启动或维修时被强制施加24V电压,TVS会持续导通并烧毁。
4
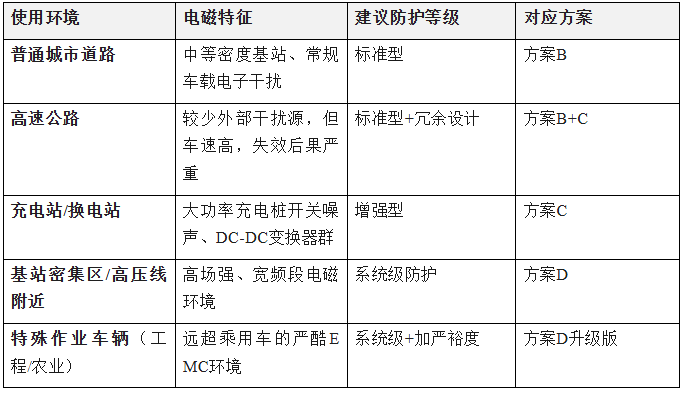
防护等级与使用环境匹配
不同的电磁使用环境对应不同的防护等级需求:
参照五层架构思路设定EMC指标:
◆L1:满足GB 34660-2026 / UN R10强制性要求
◆L2:通过ISO 7637-2全脉冲测试 + ISO 11452抗扰度测试
◆L3:对标行业领先企业的EMC企业标准
◆L4:覆盖中国道路电磁环境工况(含典型故障场景、充电站场景)
◆L5:在最差工艺偏差、元器件参数下限条件下仍能通过L4
五、结论与行动清单
1
核心结论
车踏板断裂事件给整个汽车行业上了一堂课:"标准合规"不等于"安全无忧"。 这个教训对EMC设计同样适用——在AI智驾时代,车载电子系统的EMC失效与制动系统的结构失效一样,都可能危及生命安全。
三个核心认知:
(1) EMC设计不是成本项,是安全项。正如没有人会在制动踏板的强度上"省成本",智驾系统的EMC防护也不应该被当作可以压缩的成本。
(2)从"标准合规"走向"工况覆盖"。标准是底线,不是终点。必须根据实际使用环境设定防护指标,并留出足够裕度。
(3) 分级防护、全链覆盖。从电源入口到通信总线到传感器端口,每个环节都需要匹配其风险等级的防护方案。
2
面向车企研发人员的行动清单
优先级1:立即执行
◆梳理在售车型的12V/24V电源端口TVS防护方案,确认是否满足ISO 7637-2脉冲5A(而非仅5B)
◆核查智驾相关ECU(域控制器、雷达、摄像头、V2X模块)的EMC防护等级是否达到ISO 10605-2等级4
◆确认TVS选型中VRWM≥24V(12V系统),避免低电压器件在异常工况下烧毁
优先级2:近期规划
◆建立车载EMC设计五层指标体系(L1法规→L5分散性裕度),覆盖所有安全相关电子系统
◆引入中国道路电磁环境工况作为测试场景补充,验证智驾系统在基站密集区、充电站等极端电磁环境下的可靠性
◆对智驾感知系统(雷达/激光雷达/摄像头)进行专项EMC抗扰度评估,关注干扰导致的虚警率升高和探测距离缩短
◆在PCB设计规范中强制执行"3mm+对称"布局法则
优先级3:体系建设
◆将EMC正向设计纳入产品开发流程前端,而非后期整改
◆建立EMC仿真-测试-整改的闭环迭代能力(FEM/FDTD仿真→暗室测试→问题定位→设计优化)
◆关注GB 34660-2026(2027年7月实施)的新要求,提前完成产品合规升级
◆ 在智驾系统功能安全分析(ISO 26262)中,将EMC失效纳入危害分析和风险评估(HARA)
在线留言询价
- 一周热料
- 紧缺物料秒杀
| 型号 | 品牌 | 询价 |
|---|---|---|
| BD71847AMWV-E2 | ROHM Semiconductor | |
| RB751G-40T2R | ROHM Semiconductor | |
| TL431ACLPR | Texas Instruments | |
| CDZVT2R20B | ROHM Semiconductor | |
| MC33074DR2G | onsemi |
| 型号 | 品牌 | 抢购 |
|---|---|---|
| TPS63050YFFR | Texas Instruments | |
| BU33JA2MNVX-CTL | ROHM Semiconductor | |
| BP3621 | ROHM Semiconductor | |
| ESR03EZPJ151 | ROHM Semiconductor | |
| STM32F429IGT6 | STMicroelectronics | |
| IPZ40N04S5L4R8ATMA1 | Infineon Technologies |

AMEYA360公众号二维码
识别二维码,即可关注

请输入下方图片中的验证码: