瑞萨丨机器人的灵活操作:助力之手

发布时间:2026-06-23 10:12
作者:AMEYA360
来源:瑞萨
阅读量:693

  技术发展和研究的加速,推动了人们对利用新能力来增强和补充现有流程与工作流的兴趣与采用,尤其是在机器人领域。

  机器人自20世纪50年代就已出现,其中最早的工业机器人之一——Unimate,是一种液压机械臂,于1953年获得专利,并在1961年安装于通用汽车工厂。机械臂专门执行重复性任务,例如焊接和压铸,从而革新了制造业自动化。此后,机器人相关技术不断演进,从电机驱动与控制到功能安全,使机器人能够执行更加复杂的任务,并被应用于更多行业。

  如今的机器人不再是固定不动、仅限于单一重复任务的设备,而是能够在动态环境中主动工作,对环境及其中的事物进行更精细、更精准的互动。当今以及未来的机器人需要具备类似“手”的灵巧性,以便与周围环境和物体进行接触与交互。

  机器人应用中“手”的关键作用

  机器人的“手”为其提供了更精细的运动能力和控制力,使其能够以更精准的方式与物体及环境进行交互。虽然提到机器人手时,人们脑海中可能会浮现出某种特定的形态,但对于不同用途的机器人来说,其“手”的外观和功能并不相同。

  例如,用于在农田中只采摘成熟草莓的机器人,其对“手”的需求,与一台用于在火星收集和搬运大型岩石的机器人截然不同。同样,在回收设施中工作的固定式机器人,需要对传送带上的可回收物进行识别、抓取和分类,其“手”和系统设计,也会与用于汽车装配中标准化抓取和放置大型金属部件的机器人有所不同。

  最终的结构形态、能力以及精度,取决于具体的应用场景和使用需求。

  在设计机器人“手”的灵巧性时,需要综合考虑多个因素,例如:需要多少个关节、需要多少电机/执行器、所需精度水平,以及是否需要主动处理和决策能力等。这些问题可以从以下几个方面来思考:

  环境:机器人部署在什么样的环境中?

  静态或动态:机器人是固定在一个位置、在有限空间内进行操作,还是需要在变化的动态环境中移动或进行交互?

  交互范围:机器人的“手”是自主机器人的一部分,与人类协同工作的工作流程中的一环,还是人类的延伸(例如:假肢手)?

  物体交互:机器人手需要处理什么样的物体?

  统一或多变:处理的物体是否是统一的(例如流水线中的相同螺丝或金属面板),还是每次都不同(例如清理公路垃圾的机器人)?

  易碎程度:物体有多脆弱或精细?

  尺寸:被处理的物体有多大或多小?

  手所处理的物体以及其作业环境,会直接决定系统功能设计,比如:

  是否集成人工智能(AI),还是采用固定控制算法

  电机数量

  电机控制与电机驱动精度

  电机反馈机制与传感器配置

  赋能机器人手部灵巧性的关键要素

  要让机器人“手”系统具备完整功能,其基础构建模块主要由以下子系统和功能组成:

  系统决策:基于预定义算法或用于实时决策的AI以制定动作指令

  电机控制:控制信号的生成与逻辑管理

  电机驱动:将控制信号进行功率放大,以驱动电机,实现所需的运动

  运动与手部反馈:通过电机性能反馈进行决策调整

瑞萨丨机器人的灵活操作:助力之手

  系统决策

  系统决策决定了机器人手部动作的触发方式,并取决于与机器人自主性对应的任务级别:动态任务(在动态环境和/或对象变化情况下需要主动决策)与标准化任务(静态环境、既定流程、对象统一)。

  一台用于汽车装配、负责抓取并固定金属面板的工业机器人需要高效、流畅的运行。因此,其系统决策通常由工业可编程逻辑控制器(PLC)实现,采用固定的系统决策方式,以优化动作流程并追求更高的生产效率。

  另一方面,一台食品配送机器人(或服务机器人),其任务是在餐厅中将食物送到正确的桌位,并在不洒出的情况下将餐盘放置在桌面上,则很可能需要基于AI的系统决策,其决策处理系统能够进行感知(和/或视觉识别),并对机械手应如何动作做出主动决策(例如:握持餐碗以正确放置在桌上对应的人面前,根据餐碗的装载程度确保内容物不洒出,等等)。

  机器人手的动作取决于系统决策——无论是精简的控制算法还是动态的AI驱动系统。

  在机器人手应用中,动态AI驱动系统的一个示例是瑞萨展示的带有AI视觉的灵巧手系统,该系统利用高性能视觉AI MPU,实现基于手势的智能控制。该视觉MPU与摄像头接口以获取视觉输入,并运行边缘AI处理,从而精确控制机器人手,使其能够模仿摄像头检测到的动作。

  电机控制

  一旦系统决策已决定发出某个动作指令,该指令会被发送到机器人手系统,由电机控制负责处理驱动运动的实时控制信号和逻辑管理。

  在机器人手中,电机控制是将高层意图转化为物理交互的环节。机械手可能需要在不压坏物体的情况下完成抓握,在机器人运动过程中保持抓持,并协调多个关节,使指尖沿着平滑、可重复的路径运动。这些行为取决于每个电机被指令控制的速度和精度,以及控制器利用位置、电流/扭矩和力反馈实现闭环控制的能力。随着应用场景从对统一部件的简单抓取放置,转向在动态环境中处理易碎、变化的物体,对电机控制的要求(以及其背后的架构)也会相应提升。

  该功能通常由微控制器(MCU)或微处理器(MPU)承担,其与系统决策或用户界面连接,并与传感器、反馈电路以及电机驱动级相连接。除了处理通信和信号传输外,电机控制处理器还运行控制算法,用于确定每个电机的驱动方式。关键的选型考虑包括需控制的电机数量、控制回路性能要求及计算复杂度,以及电机和手部层面所使用的传感与反馈类型。

  手部的电机控制可以采用级联方式,并与多个电机控制与驱动系统及子系统共同使用。根据子系统(如腕部、手指等的电机控制)以及手部所接触物体的脆弱性和/或尺寸,在选择控制器时需要考虑任务所需的运动能力、精度和准确性。

  以下展示了几种不同的电机控制配置示例(这些示例还包括电机驱动电路),以适应多种手部交互和需求(包括电机类型、对运动形式及物体交互的影响、可控制的电机数量、工业通信与功能安全支持、传感器接口能力等)。

  示例电机控制应用框图

  伺服电机控制:步进电机用于角运动和保持扭矩

  带旋变的BLDC电机控制:BLDC电机用于平滑连续运动和高精度

  带以太网的6轴和9轴工业电机控制:可扩展的高性能电机控制,具备高级算术处理、运动规划和轨迹生成

  带工业网络和功能安全的电机控制系统:用于多电机(最多9个)的高性能、高精度电机控制,并集成功能安全架构

  机器人手的电机控制最终取决于具体的应用场景:机器人需要具备多大的灵巧性、执行什么类型的任务、处理哪些类型的物体等。

  根据前面的示例,在工厂装配线中运行的工业机器人,可能需要采用具备工业网络和功能安全支持的电机控制系统,以满足其应用场景下的安全规范。另一方面,如果机器人手的应用是作为辅助性的灵巧机械臂,用于帮助身体障碍人士进食,则带旋转变压器的BLDC电机控制能够提供平滑、连续的运动,并在精细操作任务中实现高精度。

  合适的电机控制处理器能够实现并提升机器人手的应用能力。您可以参考我们的电机控制处理器指南,以帮助您开始为机器人手需求选择合适的器件。

  电机驱动

  在电机控制处理器确定每个执行器应执行的动作之后,电机驱动提供实现该运动所需的电力。之所以需要电机驱动,是因为控制器的输出只能产生低功率的指令信号(如PWM、步进/方向信号或电流目标),而机器人手中的电机则需要更高电流和特定电压波形来产生扭矩和运动。

  在实际应用中,驱动级结合了功率放大、相位切换、电流调节以及保护功能,使机械手能够高效运动,并在不同负载和接触条件下实现可预测的响应。

  根据电机类型(伺服、步进、BLDC)以及每个关节或手指的功率等级不同,同一只机械手中的电机驱动实现方式可能差异较大。从整体来看,驱动链通常包括栅极驱动器和功率MOSFET等基本模块,用于电流的开关与调节,并配套用于检测和故障处理的电路。在某些架构中,可编程混合信号器件(如:HVPAK——高压可编程混合信号器件)也可用于实现或分担驱动级周边的逻辑和保护功能。

  一个采用带栅极驱动器的三相逆变器架构的驱动链示例如下:

瑞萨丨机器人的灵活操作:助力之手

  电机与传感器反馈

  机器人手不仅需要确定要做什么动作,还需要确定如何对其进行控制和驱动。电机反馈和传感器对于实现闭环交互至关重要,使机械手能够在实时中对其动作进行测量并主动修正。

  反馈对于机械手尤为重要,因为其需要与周围的物体和环境进行交互:在提起物体时负载会发生变化,可能出现意外碰撞或停转等情况。对电机位置、速度、扭矩、接触力等关键参数进行持续感知,可确保机械手维持动作精度、调节抓握或接触力、检测故障,并适应物体在尺寸、形状和脆弱性方面的变化。

  多种传感器和信号调理可以集成到机器人手中,以提供:

  位置与速度反馈:用于确认每个关节的位置及其运动速度,从而实现精确轨迹和可重复抓取

  电流/扭矩反馈:用于调节电机扭矩,实现平滑运动并控制抓握力度

  力/触觉反馈:通过力传感器和压力阵列指示接触、滑动以及指尖施加的力,用于精细操作

  不同类型的传感器被布置在手部系统的关键位置,用于测量诸如压力和位置等不同参数。这些读数需要进行放大、调理和处理,使系统控制器能够准确、可靠地读取传感器数据,并据此采取相应动作以纠正机械手的运动和行为。

  尤其是当手部扩展到多自由度时,反馈变得更加重要。控制器必须在协调多个关节的同时,利用力和扭矩信息,避免对物体或机械手本身造成损坏。

  在之前的采摘草莓示例中,机械手必须能够检测接触力和滑动,从而实时调整抓取力度,在不压坏草莓的情况下完成抓取,并通过更精细的操作提升重复性。同样,如果机械手作为辅助进食机械臂为人类服务,它需要在接触到人的口部时知道何时停止,而不是继续移动。

  力感知有助于区分自由运动与接触,从而实现更安全的交互以及更可控的抓取。通过闭环力反馈和一致的传感器接口,机械手在抓取和放置任务中可以实现更高的重复性。

  以下列出了一些用于实现机器人手反馈的关键信号调理模块和传感器:

  信号调理

  传感器信号调节器(SSC)

  放大器

  旋变转数字转换器

  AnalogPAK可编程混合信号集成电路

  传感器

  电感式位置传感器(IPS)

  阻抗传感器

  综合建构:灵巧手系统设计

  借助系统决策、电机控制、电机驱动以及反馈系统这些基本构建模块,可以根据具体使用场景和最终应用需求,设计出相应的灵巧手机器人系统架构。

  例如,下图展示了一个具有17个自由度(DOF)的高性能灵巧手系统架构,该系统可部署于人形机器人或其他系统中,从而实现复杂且精细的运动操作能力。

瑞萨丨机器人的灵活操作:助力之手

  系统决策:从触发手部动作的来源开始,首先是系统决策。在该示例架构中,采用的是动态系统决策,它与更大的人形机器人的“小脑”相连接,用于执行AI处理和系统集成。人形机器人会利用视觉AI、语音识别、视觉建图/导航等能力进行处理,然后向手部系统发送相应指令以执行动作。

  固定的系统决策也可以通过EtherCAT®、USB或RS‑485等接口实现,使机械手能够根据最终应用场景,通过笔记本GUI、PLC等进行控制。

  电机控制与驱动:由于该灵巧手架构是一个具备17自由度(17‑DOF)的高性能手系统,因此存在多个电机控制处理器,用于与手部各个运动部件接口,包括多个手指关节以及腕部运动。每个基础动作都由一个电机控制处理器负责,执行对应部分的电机控制,同时配合电机驱动,使手/手指/关节按照预期方式运动。

  这些系统中的许多可以通过如CAN FD等接口进行堆叠和互联,从而实现无缝集成和流畅运动。在该17‑DOF架构中,由于每个关节都需要电机子系统,因此采用了这种方式。

  例如,用于控制手指远端关节(最末端关节)的电机控制处理器,只控制一个电机系统。它接收来自主手控制器的系统决策动作,并处理如何驱动该单一远端关节的逻辑和控制算法。随后,它与电机驱动组件(HVPAK)协同工作,实现关节执行,同时处理其他逻辑和信号输入,例如齿轮或电机编码信号,以实现预期的关节运动。

  传感器集成与系统反馈:除了仅负责PWM等驱动信号或编码逻辑外,电机控制处理器还集成来自电机及所部署传感器的反馈。

  在该示例中,压力传感器和力传感器被嵌入在手部内部,使其能够感知何时接触到物体以及应施加多大的抓握力。用于阻抗测量、信号检测调理以及电流检测的集成电路,可用于自身检测或与传感器接口,这些对于与电机控制器形成闭环反馈至关重要,从而使机械手能够在与周围物体和环境交互时安全且正确地运行。

  机器人手并非“一刀切”:所处环境、所处理物体的多样性与脆弱性,以及自主性水平,都会决定特定系统中“灵巧性”的含义。

  机器人手的顶层需求映射到其执行基础的核心构建模块:从系统决策(手应做什么)开始,到电机控制(如何下达与协调运动指令),电机驱动(如何向执行器提供电能),以及最后的电机与传感器反馈(系统如何测量结果并进行实时修正)。

瑞萨丨机器人的灵活操作:助力之手


(备注:文章来源于网络,信息仅供参考,不代表本网站观点,如有侵权请联系删除!)

在线留言询价

相关阅读
喜报丨瑞萨电子荣获欣旺达动力“战略合作伙伴”奖项
媒体聚焦丨瑞萨的物理智能棋局:要覆盖机器人70% BOM
  在接受采访时,瑞萨表示当前自身有能力覆盖人形机器人30%的BOM,预期“长期覆盖至多70%的BOM”,底气在哪儿?瑞萨眼中的具身智能未来又在哪儿?  在不少人眼中,以人形机器人为代表的具身智能机器人,目前遭遇的最大技术阻碍在AI上——电子工程专辑过去两三年也总在撰文谈VLA模型的泛化能力不足、训练数据缺失等技术挑战,导致具身智能难以落地。  但实际上,麦肯锡今年4月发表的分析文章(Turning humanoid supply chain constraints into billion-dollar wins)将精密电机组件、力与触觉感知、计算与控制,共同视作人形机器人的“高风险”系统组件,并明确执行器与感知系统面临着较大的技术挑战。可见“难”的不止是机器人大脑和AI能力……  最近,Ivo Marocco(Vice President and Head of UX at Renesas,瑞萨电子副总裁、UX【User Experience】事业部负责人)在接受电子工程专辑采访时也谈到具身智能机器人在AI这一技术难点之外,还需与真实世界交互。Ivo眼中具身智能机器人面临的挑战有:  即便演示中的人形机器人已经能跑、能跳、能叠衣服,离进入寻常百姓家、成为生活陪伴,在AI之外也仍有诸多技术问题待解决。而与Ivo的对话也让我们有机会更清晰地理解,在一家几乎有能力覆盖完整信号链的芯片企业眼中,具身智能目前的发展现状、面临的挑战与解决之道。  邻近产业资源复用及其局限性  Omdia报告(General-Purpose Humanoid Robotics Market Radar)显示,2025年全球人形机器人总出货量约1.3万台;这个数字连汽车、工业市场的零头都达不到。没有规模效应,机器人自然就没有属于自己的专用芯片。  而从具身智能强调的特性来看,人形机器人与汽车自动驾驶非常相似,大方向都是“感知+决策+执行”路径,因此汽车领域的许多技术可作为重要基础并在适配后应用到人形机器人上。与此同时,机器人所需的运动控制、位置感知、实时系统管理等技术,又与工业自动化强相关。  很自然地,诸多汽车OEM厂商选择了下场造具身智能机器人。与此同时,大部分原有的汽车与工业领域供应商自然不会坐等具身智能市场走向成熟。  比如在汽车电子和工业自动化领域占据一席之地的瑞萨,今年6月在Capital Market Day中首次提及对物理AI、具身智能、人形机器人的态度和战略;7月1日成立物理AI部门(Physical AI Division);8月末宣布在北京设立物理AI与机器人实验室。  瑞萨预期2030-2035年,涵盖:  人形机器人  AMR/AGV  工厂协作机器人(工业机器人)  其他物理AI(不包括汽车)  在内的整个市场能达到40%的CAGR(年复合增长率),2050年或将达到1.2万亿美元左右产值——当然这1.2万亿并不都在芯片与电子器件侧。物理AI、具身智能机器人也就成为瑞萨眼中的长期增长机会。  瑞萨将自身在机器人领域的能力分成4大块:  大脑与运动(Brain and Motion)  感知(Sensing)  执行与电机控制(Actuation and Motor Control)  电源管理(Power Management)  这些能力来自瑞萨在汽车电子与工业自动化领域的积累,也让瑞萨在机器人市场有了“很棒的起点”。  所以Ivo在采访中说:  Ivo:我们能够覆盖人形机器人30%的BOM。基于这类型应用的产品与解决方案开发,我们认为长期内能覆盖至多70%的BOM。  虽然Ivo并未明确这里的“长期”具体是多久,但理想目标2.3倍的BOM SAM(Serviceable Addressable Market)扩展依旧是个挺激进的预测,包括电源、模拟/连接/传感器、MCU/MPU/SoC计算与控制等组成部分。  但在汽车与工业领域优势之外,瑞萨也很清楚物理AI、具身智能机器人有其独特性。比如Ivo谈到机器人的实时交互、确定性行为,及安全关键性控制(safety-critical control)需求,令感知、计算、电源管理等都面临复杂性挑战,“人形机器人代表了物理AI领域的高度复杂性”。  某些技术点相较汽车电子与工业自动化更高的复杂度,如文首提到的几大技术挑战是即便像瑞萨这类企业已具备临近产业(包括汽车、工业、消费电子等)的长期积累,依旧需要在机器人应用上努力和精进。  技术挑战的解决与探索  实际上,麦肯锡在报告中已经列出了人形机器人全身上下不同组成部分的供应链瓶颈,并针对机器人的主要组件,做了低、中、高3个风险等级的划分。  低风险是指只需要对临近产业资源做小幅修改适配工作,即可应用到机器人身上;  中风险则是指虽然已经有了规模化的供应条件,但要求针对机器人应用做较大程度的修改与适配;  高风险的部分就属于供应生态尚无法满足人形机器人需求的组件与系统了,或者说它们是阻碍人形机器人发展的直接瓶颈。电子工程专辑将在10月刊的杂志封面故事中对这部分做更详细的解释。  不过除了作为核心难点的AI大脑,Ivo强调的几大挑战基本就是对麦肯锡这份报告的肯定,比如文首提到的感知系统面临的挑战,Ivo甚至认为感知能力的挑战让传感器有了“彻底变更技术方法的机会”。而麦肯锡列出的三大高风险点之一就是力与触觉感知(另外两个是精密电机组件、计算与控制)。  这恰好是前不久EAI Show活动期间,瑞萨展示的能力之一。在下面这套基于RZ/V2H的灵巧手展示中,除了通过两路摄像头做视觉判断,该演示的手掌部分配有电子皮肤阻抗感知,“碰到手掌就会给出反馈”,手指的指尖则有力传感器——可针对不同抓取对象采用不同的力度。  瑞萨多传感器灵巧手展,手掌的电子皮肤(阻抗感知)与指尖力传感器(RAA2S4251)展示  “感知能力的进化”也很自然地成为了瑞萨在阐释物理AI与机器人战略的重点,及该领域的成长动能。不仅是灵巧手上的电子皮肤及力感知,“将已经在汽车上经过了验证的电感位置与阻抗感知技术,作为人形机器人的应用基础”,“还有像是在电机控制领域已经大规模应用的传感器”——如EAI Show上展示的可用于关节的位置传感器,都可“扩展到未来的人形机器人身上”。  感知系统只是瑞萨基于临近产业的经验尝试解决问题的案例之一;几大高风险点之中,计算、电机控制同样是瑞萨在临近产业的拿手(Ivo提到,除了机器人开发套件中的RZ/V2H芯片,瑞萨正考虑将R-Car级别的性能带到机器人领域);延伸到电源管理在内的4大板块能力,瑞萨的确有更大的机会在具身智能机器人领域获取市场。  瑞萨官方数据是,在全球范围内已经参与到100+机器人及人形机器人客户开发中,包括已经产生营收的和获得了design-win的项目。  12个关节、6个力传感器、12个触觉传感器;该力感知方案采用瑞萨RAA2S4251应变片信号调理芯片,量程100N–400N,线性误差±1% FS、重复性误差±0.1% FS,借助固件多点校准将约3%的基线精度提升至1%以内  不过也并非所有问题在当下都有产品或解决方案可复用,比如上述电子皮肤在涉及到具体应用时可能还存在工程挑战,所以Ivo才说要满足更复杂的人形机器人感知需求,仍需整个产业共同探索;  再比如机器人架构分布,“我还没有看到清晰的路径”——“或许是中心化的(centralized),也可能是关节的分布式智能(distributed intelligence)”;再比如Ivo多次提到,人形机器人当前欠缺功能安全标准、互操作性(interoperability)标准等……  而这些都不是借鉴临近产业可以简单解决的,也不是覆盖了4大板块能力的瑞萨单打独斗可以解决的,更需要物理AI、具身智能、人形机器人技术向前发展,结合上下游的产业链资源。就像麦肯锡在报告中强调的,“人形机器人价值链正在成型,而它的轨迹不会由任何单一市场玩家定义,而是由跨整个生态系统的协同合作塑造”。  这应该也是瑞萨在北京设立物理AI与机器人实验室的原因。该实验室是“面向客户的系统级展示、验证与共创平台”,“支持从概念验证到客户应用、再到生产部署的完整工程化路径”。选择在具备制造生态深度、规模化、成本与速度优势的中国建起首个物理AI与机器人实验室,符合靠近客户和供应链,及尝试共建生态的基本逻辑;也是瑞萨与产业链协作、探索的一部分。  可应用于机器人/关节的位置传感器demo  芯片之外的关键能力要求  EAI Show上,瑞萨演示灵巧手解决方案的主旨,应该不止是表现自身具备力与触觉感知这一关键技术能力。更重要的是从供应链的角度来看,灵巧手属于多个组件类别的交叉应用;灵巧手系统欠缺标准化结构与规模化供应生态,其中仅触觉感知的设计就缺乏大规模量产方案。所以现在的很多机器人OEM厂商倾向于自己做垂直整合或高度定制的设计。  抓取、分拣、工具使用这些对人类而言格外简单的操作,对机械手却是巨大挑战。以特斯拉Optimus机器人为例,其双手合计集成超过50个执行器,而身体其他部分的执行器加起来也不过25-30个,另外还要考虑高分辨率的力与触觉感知、低延迟控制等构成。灵巧手也因此成为颇具技术挑战性的复杂系统。  Ivo在总结瑞萨于物理AI、具身智能机器人应用竞争的优势时,并未提及具体产品,而是谈到了3点:  丰富的产品组合  解决方案与子系统  Renesas 365平台  三者基本都围绕形成了子系统的解决方案与开发生态展开。而灵巧手演示可以说是集这三大优势的典型示例了。  丰富的产品组合已经在前文做了介绍——瑞萨针对物理AI、具身智能机器人有4大块产品类别。对于后两者,其一,推行系统级解决方案一直是瑞萨在各领域奉行的产品策略——在边缘与物理AI市场驱动力的阐释中,瑞萨有针对子系统的参考设计、软件框架、可扩展的质量体系,而且Ivo认为在机器人领域,这方面的能力“比以往更重要”。  基于现如今的机器人产业链发展现状,当前人形机器人OEM厂商正走在两条路径上(或两条路径交错):垂直整合——这也是现如今机器人OEM厂商的主要路径;供应链驱动——选择与临近产业的合作伙伴合作,针对人形机器人需求做组件或系统的重新设计。  之所以前者为主流,很大程度是因为技术栈、架构与标准的缺失,比如特斯拉在执行器之中采用定制设计的无框电机和减速器——这的确可以作为OEM厂商的差异化能力宣传,但根本原因是供应链无法提供可满足特斯拉需求的产品。  瑞萨电子中国总裁刘芳在采访中表示:  刘芳:新兴市场往往意味着没有成熟的现成解决方案。市场非常需要跨不同技术领域的整合能力,帮助客户将想法变成可落地可量产化的产品。瑞萨能提供这样的协助与共创。  上面这张PPT给出了瑞萨在宣布物理AI与机器人战略Day1提供的演示与解决方案,包括融合了多传感器的灵巧手、机械臂与灵巧手、机器人关节模组、四足机器人平台等——Ivo说未来还会“以数字形式,提供尽可能多的参考设计和子系统”。  如果说具身智能机器人对临近行业的芯片与器件复用是出货量限制的无奈之举,那么实则在系统与解决方案层面,像瑞萨这样的供应商是能够给出特别面向机器人的定制产品的。这可能也是解读系统级解决方案的另一个有趣视角。所以Ivo透露说瑞萨7月成立的物理AI部门暂时以强调“应用和市场(application and marketing)”为起点。  刘芳解释说:  刘芳:我们希望从解决方案的角度来支持市场的需求,对于人形机器人、物理AI这样尚处于早期发展阶段、甚至技术路径尚未收敛的新兴市场,瑞萨要做的是将感知、控制、高性能计算等能力组合起来,以相对成熟的技术基础支撑行业的持续创新与突破,这也是系统级解决方案的定位。  其二,Renesas 365平台。虽然对谈过程中,我们没有过多探讨瑞萨面向机器人应用的开发工具与生态,Ivo只是提到了瑞萨将会扩展机器人开发套件,但他特别强调了Renesas 365作为开发平台的重要性,将其形容为瑞萨独一无二的优势项。Renesas 365是个着眼将设计从有思路到形成最终部署的开发平台,而且支持开发者在其中嵌入三方软件工具。  Ivo:我认为Renesas 365会改写游戏规则(game changer),设计、测试、部署都能在同一个地方完成,真正给予工程师和开发者以信心。  Ivo谈到Renesas 365平台在不同工具间能够做到基于上下文的智能(contextually intelligent),在现阶段是瑞萨典型的差异化优势之一。  RZ/V2H RDK开发板;RZ/V2H芯片(4x Cortex-A55,2x Cortex-R8,1x Cortex-M33,带DRP-AI3加速器)本身能够提供AI算力(80TOPS稀疏模型、8TOPS稠密模型)及对应的处理和控制能力(包括对象的空间定位、6-DoF机械臂运动规划与控制等)  应用场景落地与技术进化  虽说70%BOM扩张目标听起来很激进,但瑞萨并不排除未来通过合作、伙伴关系、投资或其他方式来补足能力缺口;只不过与过去一年我们采访过的具身智能从业者相比,Ivo对待具身智能机器人应用更为谨慎,却又兼具开放。  谨慎的一面在于,Ivo对人形机器人全面走入消费领域的时间预期更久(>5年)——在探讨行业未来时,他数度提及标准、架构尚未明朗;开放的一面则体现在,Ivo认为未来的技术与市场走向存在着各种可能性……  立足当下、拥抱变化或许能概括瑞萨对具身智能机器人的态度。此次采访全程,Ivo和刘芳的回答出现了两个高频词:“应用场景(use case)”、“进化(evolve)”。谈到具身智能机器人的具体问题,要区分“应用场景”——这体现的是确定性;与此同时,伴随“进化”产生诸多可能性——这是不确定性。  对于前者,即便用于个人陪伴的人形机器人离量产尚有距离,但从“应用场景”的角度看,“我们依然很快能在工厂看到机器人数量的激增”,“工业自动化、农业、物流等市场,都不会太久”;从具体场景出发,“工厂机器人和医疗机器人就不一样”,即便是家用机器人也还可以做场景细分,“像是家用教育机器人现在就已经有应用了”;人形机器人的未来将如何发展,“取决于应用场景”...瑞萨面向具体应用场景的系统级解决方案才有了落地的依据;  但另一方面,“应用场景在进化”,“机器人形态在进化”,“大脑在进化”,“架构会进化”...所以“我们还在持续观察市场和参与者”。在谈到对于物理AI生态标准会如何建立的问题时,Ivo的回答是:“或许12个月以后,我能给出答案。”可见物理AI、具身智能机器人仍处在发展的绝对早期,存在着大量悬而未决、动态进化中的问题。  谈到人形机器人大脑及AI模型泛化能力尚不成熟的问题时,刘芳表示:  刘芳:如何做好Sim2Real是个需要在工业场景或日常生活场景中实现规模化扩展的问题。我们期望贡献多年积累的数模技术硬件系统和工艺的物理实现的核心能力,帮助科学家们尽可能地推进问题的解决效率,提供可行性的路径,并不是说我们已经有能适配所用场景的对应产品,但我们已经开始做我们力所能及的事了。  严格来说,AI模型泛化与缺数据的问题并不属于瑞萨业务范畴,也是全行业面临的难点。不过在应用仍待落地与技术快速演进的行业背景下,这反而能体现瑞萨现如今于物理AI、具身智能机器人的态度:把汽车与工业领域的积累放进具身智能机器人领域验证与打磨,面向具体场景推出定制的系统级解决方案,并与产业链协作共同拥抱标准、架构和各方面技术的进化。  在一个连技术范式都还悬而未决的市场里,“先做力所能及的事”,或许本身就是瑞萨给出的确定性答案。而在这个增量足够大的市场中,瑞萨现在要做的,是确保自己站在“进化”的必经之路上。
2026-09-15 10:58 阅读量:259
新闻快讯|瑞萨电子推出面向先进HMI和IoT边缘系统的64位RZ/G3L和RZ/G3SE MPU
  引脚兼容的MPU支持在通用PCB上实现可扩展设计  1mW级待机功耗与快速Linux唤醒功能,助力始终在线应用  PCIe与支持TSN的以太网提供高速连接能力和灵活的系统扩展性  全球半导体解决方案供应商瑞萨电子(TSE:6723)今日宣布扩展其RZ/G系列产品阵容,推出面向人机界面(HMI)和IoT边缘系统的全新64位通用微处理器(MPU)。RZ/G3L和RZ/G3SE是引脚兼容的MPU,适用于需要高处理性能和高速网络连接的广泛工业及消费类HMI、IoT网关和家庭网关系统。  从先进HMI到简单GUI应用  RZ/G3L集成了用于3D图形渲染的GPU(图形处理单元)以及H.264视频编解码器。该组合非常适合为需要丰富图形和视频功能的智能零售终端及医疗HMI设备提供支持。RZ/G3SE则面向具备基本显示需求的IoT设备而设计,例如用于提供状态指示和配置屏幕的电动汽车充电桩及工业网关设备。由于RZ/G3L和RZ/G3SE引脚兼容,开发人员可在多个产品版本中复用同一PCB设计,从而简化开发并缩短产品上市时间。  高性能与1mW级待机功耗兼具  新产品通过CPU集群实现高处理性能,该CPU集群最多集成四个运行频率高达1.2GHz的Arm® Cortex®-A55内核,并搭载运行频率为200MHz的Cortex-M33协处理器。同时,第三代RZ/G系列采用瑞萨专有的电源管理架构,可显著降低待机功耗。因此,新产品在深度待机模式下可将待机功耗降至1mW级。它们能够在待机模式下将Linux系统保留在内存中,并在需要时快速恢复运行。这些节能特性非常适合需要始终在线连接的工业和IoT设备。  高速连接扩展系统功能  新款MPU配备PCIe、支持TSN的千兆以太网和USB等高速接口,使开发人员能够添加针对特定应用的功能和连接选项。PCIe支持连接5G通信模块、Wi-Fi 6模块,甚至外部AI加速器。支持TSN的千兆以太网可提供工业网络所需的低延时及高可靠通信能力,满足实时性能至关重要的应用需求。  Hari Pendurty, Vice President of the EP Edge AI and Application Processors Business Division at Renesas表示:  随着工业和IoT设备日益复杂,客户需要在性能、功耗、连接能力和设计可扩展性之间取得平衡。RZ/G3L和RZ/G3SE旨在帮助客户满足这些不断变化的需求,并通过在不同应用中采用通用硬件平台,更高效地扩展产品。  丰富的生态系统加速开发  瑞萨提供十项生态系统解决方案,包括GUI开发环境、操作系统(OS)软件和系统级模块(SoM)。瑞萨将继续扩展生态系统,为客户提供更广泛的经验证软件、工具和硬件解决方案。  GUI开发解决方案:LVGL、Embedded Wizard、Slint、Candera、Spyrosoft、Qt Group  OS解决方案:Zephyr RTOS、Atmark Techno  SoM解决方案:Embedded Artists(Virtium旗下公司)、Advanet  其他特性  主CPU提供四核或双核配置  提供14mm×14mm 400引脚LFBGA和17mm×17mm 368引脚LFBGA封装  片上存储器和外部DDR接口均支持ECC(错误检查和校验)  全面的安全功能,包括瑞萨Secure IP、安全启动、Arm TrustZone和篡改检测  宽工作温度范围:-40℃至+125℃  经验证的Linux软件包(VLP)符合可信赖的Civil Infrastructure Platform(CIP)标准,可提供长期支持  成功产品组合  瑞萨将新款MPU与其产品组合中的多款兼容器件相结合,推出广泛的解决方案,包括基于RZ/G3L的具有高级通信PLC的Mode 3交流电动汽车壁挂式充电器;以及基于RZ/G3SE的支持AI的智能家居安防中枢,该方案通过集成摄像头、麦克风和传感器并支持云连接,实现高级监控功能。
2026-09-11 10:14 阅读量:268
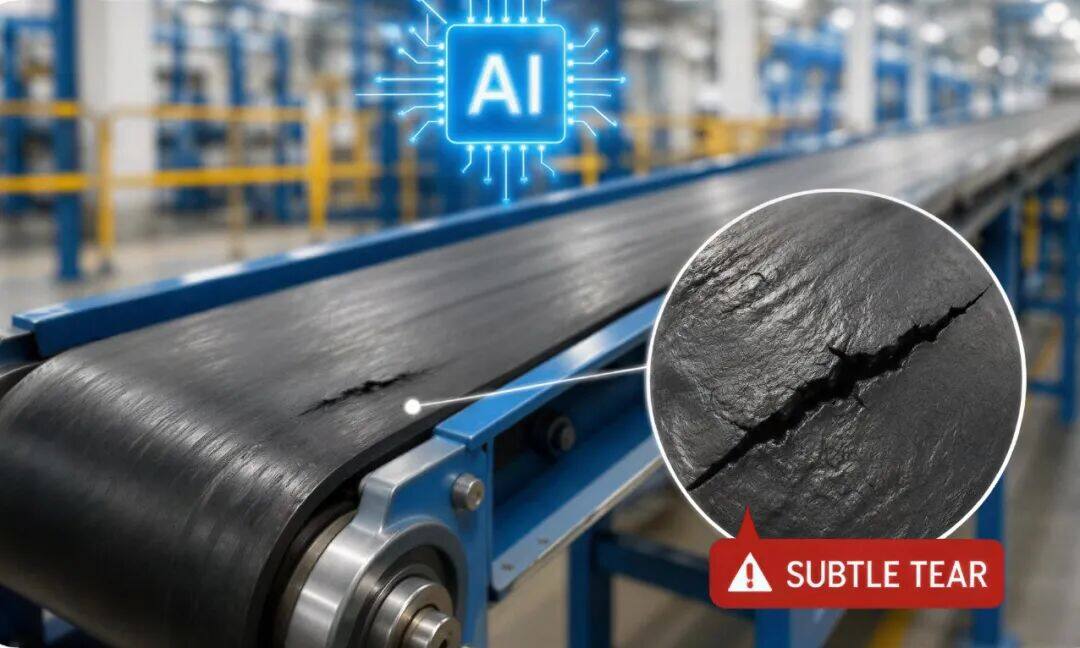
瑞萨丨重塑皮带监测技术:AI如何在故障发生前检出破损
  在工业电机驱动系统中,皮带扮演着重要的作用——用于实现旋转部件之间平稳、高效的机械动力传输。这些组件连接着两根轴,一根由电机驱动,另一根由皮带驱动,共同构成了一个可靠的皮带驱动系统,适用于多种工业场景。  皮带因其高功率传输效率、高性价比以及易于安装和更换的特点,一直都是工程师的首选。它们支持各种形状、材料和性能特点,支持多样化的机械运动和系统架构。  然而,正如所有机械组件一样,皮带也会随时间逐渐退化。持续运转使它们遭受疲劳、撕裂和磨损的影响,并且常会随着振动、过载和恶劣的环境条件而加重。即使是细小的破损也可能会引发严重的后果,包括性能下降、振动加剧、相邻组件磨损加快,在更加严重的情况下还会导致皮带意外故障,致使整个生产线中断。  皮带撕裂问题在系统尚在运转时难以检出,因此容易导致意外停工和代价高昂的维护成本。然而,一种基于AI的方法无需额外的外部传感器即可准确检出皮带破损。这种方法令工程师能够构建出智能化程度和成本效益更高的监测系统,使工业系统保持最佳运行状态。  图1:皮带存在明显撕裂损伤  图2:皮带状况良好  如上图所示,我们对两根皮带进行了对比:  一根出现了细小的结构性缺陷(可见的微小撕裂)  一根处于正常工作状态,无明显破损  在下一节中,为展现该方法的准确性和有效性,我们将展示这种基于AI的方法如何成功检测到这种细微的缺陷,并呈现相关结果。  如何检测皮带破损?  为了评估检测方法,我们使用两根皮带搭建了一个可控制的测试台:一根状况良好,另一根出现了明显撕裂。每根皮带分别安装在一个双轴系统上。  主轴由低压无刷直流(BLDC)电机驱动,该电机则由瑞萨电子的RA6T2电机控制套件供电。这个套件包含了一块RA6T2电机控制CPU板和一块低压电机控制逆变器板  副轴完全由皮带驱动  我们采用这种配置,搭建出一个精确可靠的平台,用于控制电机和采集数据。  图3:双皮带受控测试台架搭建示意图  我们使用正常皮带收集了基准数据,随后使用受损皮带重复了该流程。我们采用完全无传感器的方法,收集了逆变器电压和电流反馈数据,随后使用它们训练了AI模型以检测皮带破损。  数据集收集和AI模型训练  我们将瑞萨电子的Reality AI Tools®云平台和数据存储工具相结合,并通过e² studio中的Reality AI™ Utilities进行集成,从而构建出了可靠、高性能的检测模型工作流。这一工作流具有两大优势:  高效的数据集准备能力,包括信号可视化、噪声识别和自动数据集拆分  精简的环境,用于训练、优化和微调AI模型,从而实现高准确度和极小的内存占用  数据集被分为了两类:  正常皮带类:来自完好皮带的数据  受损皮带类:来自撕裂皮带的数据  完成训练后,我们借助独立数据集进行了交叉验证,以确保模型的稳健性和泛化能力。这一步确保最终模型的尺寸和计算足迹保持在适合嵌入式部署的范围内,同时不影响其准确度。  RAM:9KB  ROM:4.8KB  交叉验证准确度:98%  实际工况验证  为了验证模型性能,我们搭建了一个实体测试台,并在两种不同的运行条件下进行了测试。  冷启动测试:在环境电机温度下进行短暂运转  热稳定性测试:随着电机温度升高进行长时间运转  在两种条件下的大量测试均证实,模型在实际运行环境中具有一致的检测性能。  下图展示了该模型在各条件下的性能表现:  左图:冷启动性能  右图:在温度升高时的稳态性能  总结  工业皮带破损可能会引发意外停工,降低可靠性,甚至带来高昂的维护成本。这种采用AI技术的无传感器检测方法无需额外传感器,即可及早识别出皮带撕裂问题,从而有效解决了这一难题。因此,工程师可以从定期检查转向持续工况监测,并在问题干扰生产前及时采取措施。通过协助工程师在更早期做出更智能的维护决策,这种方法有助于:  减少意外停工  提升设备可靠性  优化维护周期  降低整体运营成本
2026-09-08 10:17 阅读量:275
  • 一周热料
  • 紧缺物料秒杀
型号 品牌 询价
TL431ACLPR Texas Instruments
MC33074DR2G onsemi
BD71847AMWV-E2 ROHM Semiconductor
CDZVT2R20B ROHM Semiconductor
RB751G-40T2R ROHM Semiconductor
型号 品牌 抢购
IPZ40N04S5L4R8ATMA1 Infineon Technologies
BU33JA2MNVX-CTL ROHM Semiconductor
BP3621 ROHM Semiconductor
TPS63050YFFR Texas Instruments
ESR03EZPJ151 ROHM Semiconductor
STM32F429IGT6 STMicroelectronics
热门标签
ROHM
Aavid
Averlogic
开发板
SUSUMU
NXP
PCB
传感器
半导体
相关百科
关于我们
AMEYA360微信服务号 AMEYA360微信服务号
AMEYA360商城(www.ameya360.com)上线于2011年,现 有超过3500家优质供应商,收录600万种产品型号数据,100 多万种元器件库存可供选购,产品覆盖MCU+存储器+电源芯 片+IGBT+MOS管+运放+射频蓝牙+传感器+电阻电容电感+ 连接器等多个领域,平台主营业务涵盖电子元器件现货销售、 BOM配单及提供产品配套资料等,为广大客户提供一站式购 销服务。

请输入下方图片中的验证码:

验证码