海凌科:特斯拉Roadster 能腾空,看后方还靠几十块的毫米波雷达——未来车载雷达往哪走
10月,特斯拉在SpaceX试车场让二代Roadster腾空翻转,靠的是冷气推进器。可落地之后,它看后方来车用的,还是毫米波雷达。一个会飞,一个在地面默默干活。这篇不蹭流量,借这个真实事件聊一个更值得想的问题:当“会飞的车”还在演示阶段,车载雷达的下半场到底往哪走。
一、事实校准与真实客户声音
据公开报道,2026年10月15日至16日,二代Roadster在SpaceX试车场进行了冷气推进的短时姿态控制演示,车辆能够离地并完成翻转,但这属于演示性质的姿态控制,不是持续飞行,相关版本也尚未获得公共道路许可。
所以结论很清楚:飞行汽车离大规模上路还有距离,而“感知周围”的雷达,早已是量产车的日常配置。
在车载雷达相关内容的评论区,两条留言很说明问题。一条问“现在可监测后方来车,怎么才能做到前、后、左、右、上方,全方位监测”;另一条感叹“二十多万的车带这功能,你二十块搞定”。一条是功能诉求,一条是成本惊讶。这两个声音恰好锚定了未来车载雷达的两个核心方向:感知要更全面,成本要更低。
二、下半场不在更贵,在更便宜、更密
车载雷达的普及逻辑,从来不是堆料。让可靠感知变成便宜到人人用得起的部件,才是规模化的前提。成本下探的直接结果,是辅助驾驶能力从高价车型向主流价位车型迁移。当感知模组的成本被压缩到合理区间,它才有可能从高配专属变成标配刚需。
而客户问的“全方位”,答案不是一颗神雷达,而是分层部署的多传感器融合。前向长距由高频段成像雷达负责远距目标与高分辨;四角中短距用24GHz或77GHz补盲,覆盖侧后与前角;车身环视则交给摄像头和超声波做近场补全。单点够用,融合才稳。这也是为什么行业更强调存在感应、测速、成像分层部署,而不是指望一颗雷达通吃。
三、4D成像是主线,海凌科在补盲与车辆检测上已有产品
传统毫米波雷达长期只能测量距离、相对速度和水平方位角,在垂直高度上分辨能力有限。车辆接近立交桥、路牌或地面减速带时,容易将非障碍物误判为静止障碍,导致误刹车或被迫放宽算法阈值。4D成像雷达在原有三个维度上增加了对俯仰角或高度的感知,能够区分桥上的车和桥下的车,并将立交桥、路牌与路面车辆清晰地剥离。这标志着车载雷达正从能探测目标向能描绘立体空间演进。
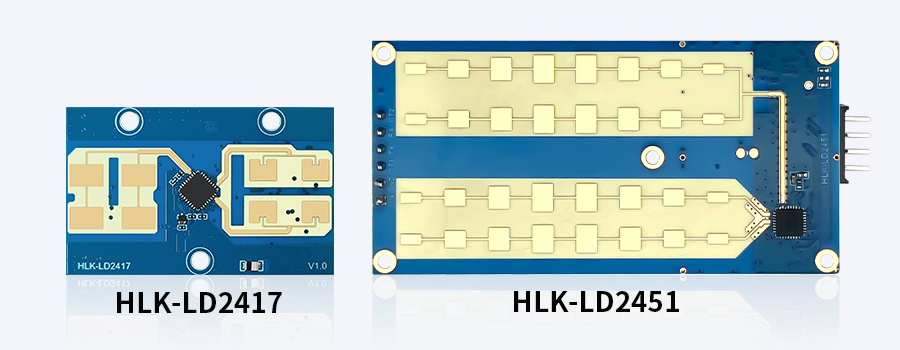
飞行汽车我们追不动,但把可靠、便宜、好集成的感知做到位,是现在就能交付的事。海凌科在车载感知方向已经形成从车辆检测到盲区补盲的实际产品覆盖。24GHz车辆检测模组面向后方来车、路口车辆靠近等场景;77GHz盲区检测雷达HLK-LD8022集成77~81GHz射频收发系统,提供BSD、LCA、RCW分级报警,覆盖两轮车及低速车辆的后方盲区监测需求。这些模组对应在售,资料中心可下载选型与参考设计。
四、总结
你觉得先普及的是飞行汽车,还是4D成像雷达大规模上车?评论区聊聊你的判断,我们下期用真实装车案例接着讲。
事实校准:Roadster“飞行”为SpaceX冷气推进的短时姿态控制演示,时间为2026年10月15日至16日,非持续飞行,相关版本未获公共道路许可;本文仅借其引子讨论雷达趋势,不夸大车辆能力。
在线留言询价
- 一周热料
- 紧缺物料秒杀
| 型号 | 品牌 | 询价 |
|---|---|---|
| MC33074DR2G | onsemi | |
| RB751G-40T2R | ROHM Semiconductor | |
| TL431ACLPR | Texas Instruments | |
| BD71847AMWV-E2 | ROHM Semiconductor | |
| CDZVT2R20B | ROHM Semiconductor |
| 型号 | 品牌 | 抢购 |
|---|---|---|
| TPS63050YFFR | Texas Instruments | |
| BP3621 | ROHM Semiconductor | |
| STM32F429IGT6 | STMicroelectronics | |
| ESR03EZPJ151 | ROHM Semiconductor | |
| IPZ40N04S5L4R8ATMA1 | Infineon Technologies | |
| BU33JA2MNVX-CTL | ROHM Semiconductor |

AMEYA360公众号二维码
识别二维码,即可关注

请输入下方图片中的验证码: