ROHM课堂 | ROHM LogiCoA™为50W~1kW电源转换器领域开创模数混合控制新技术

发布时间:2026-01-22 17:39
作者:AMEYA360
来源:ROHM
阅读量:1257

  传统的微控制器,受成本和功耗等因素的限制,很难在50W~1kW级电源中实际应用数字控制技术。ROHM的LogiCoA™通过采用混合型且基于事件驱动的设计,成功攻克了这一难题。而且,该产品还具备校准功能、日志采集功能及软件灵活性,可实现高效且可扩展的电源解决方案。

ROHM课堂 | ROHM LogiCoA™为50W~1kW电源转换器领域开创模数混合控制新技术

  前言

  电力电子领域正经历着日新月异的发展,对更智能、更高效且可扩展的电源解决方案的需求与日俱增。数字控制是满足这些需求的有效手段,但传统的微控制器因成本和功耗等方面的问题,一直很难在50W~1kW的中小功率范围得到广泛应用。因此,这一范围仍以模拟控制为主,这虽然有成本低、功耗低的优点,但在功能方面还存在局限性。

  本文将介绍ROHM的Logic and Control Architecture(LogiCoA™)是如何攻克这一长期存在的技术难题的。通过将模拟技术的高效性与数字技术的灵活性融合在一起,LogiCoA™使得在工业设备主流市场实现高级数字控制成为现实。在接下来的内容中,我们将详细阐述现有解决方案的局限性、LogiCoA™混合方案及其在成本效益、性能表现及设计灵活性方面开创的新可能性。

  在50W~1kW电源转换器中应用数字控制所面临的挑战

  数字控制电源用的微控制器本身并非新技术,很多半导体制造商早已开始提供相关解决方案,并已应用在各种应用场景中。然而,LogiCoA™之所以与众不同,在于它针对传统微控制器无法解决的根本问题采取了创新性的解决方法。 一直以来的课题是现有的数字控制微控制器不仅价格高,功耗也很大。因此,目前其主要用途仅限于超过1kW的大功率工业电源系统领域,而在50W~1kW的中小功率范围(主流市场)仍难以普及。

ROHM课堂 | ROHM LogiCoA™为50W~1kW电源转换器领域开创模数混合控制新技术

  工业设备电源系统中的功率控制方式细分

  在中小功率电源系统中,对数字控制电源特有的高级功能的应用需求非常强烈。然而,受成本和功耗等问题的影响,数字控制电源的导入仍处于审慎推进阶段。

  PWM控制回路的结构创新

  针对传统数字控制电源用的微控制器在成本和功耗方面存在的课题,LogiCoA™通过采用模数混合技术成功解决了这一课题。

  在常规的数字控制电源中,通常采用A-D转换器和CPU/DSP来构建PWM控制回路。为将该控制回路内的延迟时间控制得更小,高速A-D转换器及高性能CPU/DSP是必不可少的器件。 然而,这正是导致成本高和功耗大的主要原因。

ROHM课堂 | ROHM LogiCoA™为50W~1kW电源转换器领域开创模数混合控制新技术

采用了LogiCoA™的电源系统的结构


(备注:文章来源于网络,信息仅供参考,不代表本网站观点,如有侵权请联系删除!)

在线留言询价

相关阅读
ROHM丨低边开关的设计,NPN晶体管的电路设计
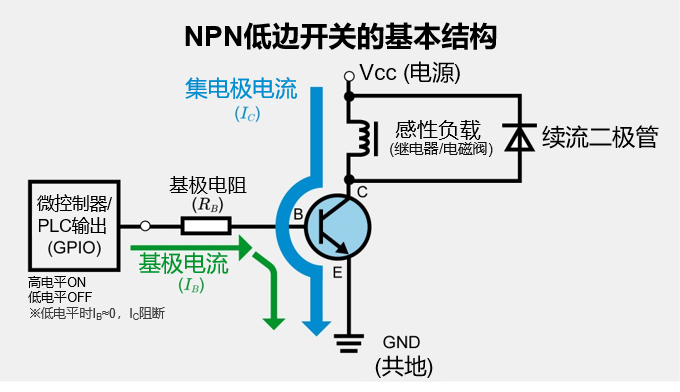
  低边开关是一种利用NPN晶体管控制负载与GND之间电流的电路。这种简单的电路结构,作为通过微控制器GPIO信号驱动继电器、电机等负载的基础解决方案,被广泛应用于工业设备和车载系统中。在低边开关中,尤其容易导致失效的因素有两个:使晶体管切实饱和的基极电阻值,以及针对感性负载的反电动势应对措施(例如二极管、钳位电路)。本文将以这两点为核心,梳理完成设计的整个过程,包括器件选型、损耗、发热、布线及实际装机验证等各个步骤。  01  NPN低边开关电路的结构  掌握整个电路的结构后,就可以清晰了解电流路径。通过先掌握结构,有助于理解设计参数对各部件的影响。  · 低边开关电路整体与电流流向  (电源→负载→NPN→GND/二极管的位置)  低边开关的基本结构是从电源正极引脚经过负载到达NPN晶体管集电极,再将发射极连接至负侧(GND)。电流路径为“电源(+V)→ 负载 → 集电极 → 发射极 → GND”。关于晶体管的结构和引脚功能,在“双极晶体管|工作原理及使用方法(NPN/PNP)”一文中已经结合电路符号一同进行了讲解。  微控制器和PLC的输出端经由基极电阻RB 连接至NPN晶体管的基极。当I/O引脚输出高电平(HIGH)时,产生基极电流IB,使基极-发射极结处于正向偏置状态。由此产生集电极电流IC,使负载开始工作。当I/O引脚输出低电平(LOW)时,基极电流几乎为零,集电极电流也被切断。另外,GPIO的“高电平(HIGH)输出电压”并不总是与VCC一致。在后续的基极电阻计算中,还需确认技术规格书中的VOH(min)(指定源极电流条件)和I/O电流上限。  驱动继电器、电磁阀等感性负载时,必须使用续流二极管,将其与负载并联,将阴极朝向电源侧(+V),阳极朝向晶体管侧(GND侧)进行连接。在晶体管关断的瞬间,线圈中积蓄的能量会形成向二极管侧循环的路径,从而防止晶体管承受过大的反向电压。在对传感器线圈和灯具的电机绕组进行开关时,也需要同样的权衡考虑。  低边开关与高边开关的定位  使用晶体管进行负载的开/关切换,有低边和高边两种配置方式。这两种配置的结构根据应用需求,各具优势。低边是将开关配置于负载GND侧的结构,高边是将开关配置于电源侧的结构。具体需要根据安全要求和测量需求来选择。  低边开关的优势在于,可以通过NPN晶体管实现,且能共用微控制器和GND,从而可简化驱动电路。通过1枚基极电阻,可直接通过微控制器输出进行驱动。但是,由于负载的GND侧电位处于浮动状态,在以GND为基准进行电流测量和构建保护电路时,需要特别注意。在注重成本的应用中,低边开关因其电路简洁性和元器件数量少而更具优势。  高边开关由于负载的GND侧始终与GND相连,因此有时在安全性和测量方面具备优势。然而,由于需要P沟道MOSFET(P沟道FET)、PNP晶体管或专用驱动器IC,其驱动电路更复杂。  02  NPN晶体管(双极晶体管)的  低边开关设计流程  设计从所要求的规格(负载电流、电源电压、GPIO规格)开始。只要按照流程逐步推进,即可完成从器件选型到确定电阻值的工作。在开始设计之前,先确定“将哪些条件(温度、电压、负载波动)作为最坏条件处理”,可以使后续的计算和评估更顺利,从而减少量产时的返工。低边开关因其电路本身较简单,因此前提条件的设定(将哪些值作为“最坏条件”处理)将直接影响设计的成败。  通过“晶体管详解:结构、分类及工作原理基础”可以宏观了解晶体管整体的定位及各类型的特点。  · 基于所要求的规格  确定IC、βforced、IB、RB 的步骤  按以下6个步骤进行设计。  1. 定义负载侧条件。  2. 确认候选晶体管的技术规格书。  3. 根据βforced确定基极电流IB的目标值。  4. 微控制器/PLC的I/O规格核对。  5. 计算基极电阻RB。  6. 确定候选器件。  按照这6个步骤,从负载条件出发,逐步确定所需的器件和常数。各步骤的计算示例会在后续章节中给出。产品确定后,将进入饱度确认阶段。了解全部内容:  https://techclass.rohm.com.cn/knowledge/transistors/transistors-basic/23727
2026-09-17 15:39 阅读量:155
ROHM丨SiC功率器件及模块应用笔记
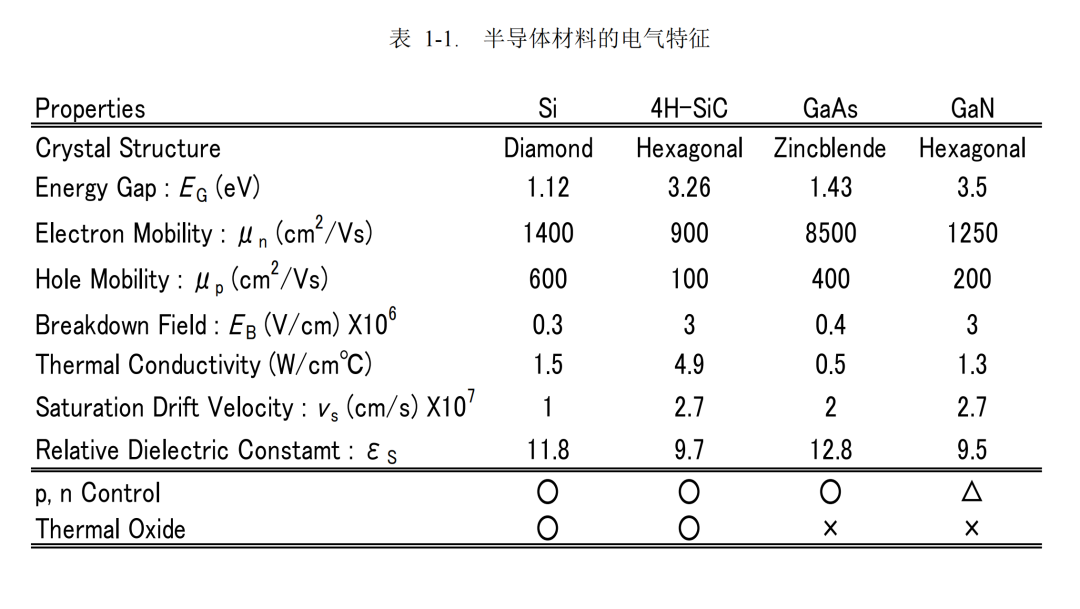
  SiC半导体  · SiC材料的物性和特征  SiC(碳化硅)是一种由硅(Si)和碳(C)构成的化合物半导体材料。表1-1列出了各种半导体材料的电气特征,SiC的优点不仅在于其绝缘击穿场强(Breakdown Field)是Si的10倍,带隙(Energy Gap)是Si的3倍,而且在器件制造时可以在较宽的范围内实现必要的P型、N型控制,所以被认为是一种超越Si极限的用于制造功率器件的材料。SiC存在各种多型体(结晶多系),它们的物性值也各不相同。最适合于制造功率器件的是4H-SiC,现在4inch~6inch的单晶晶圆已经实现了量产。  SiC功率器件的特征  SiC的绝缘击穿场强是Si的10倍,因此与Si器件相比,能够以更高的掺杂浓度并且膜厚更薄的漂移层制作出600V~数千V的高压功率器件。高压功率器件的电阻成分主要由该漂移层的电阻所组成,因此使用SiC材料可以实现单位面积导通电阻非常低的高压器件。  理论上当耐压相等时,SiC在单位面积下的漂移层电阻可以降低到Si的1/300。对于Si材料来说,为了改善由于器件高压化所带来的导通电阻增大的问题,主要使用例如IGBT(Insulated Gate Bipolar Transistor:绝缘栅极双极型晶体管)等少数载流子器件(双极型器件),但是却存在开关损耗较大的问题,其结果是所产生的发热问题限制了IGBT的高频驱动应用。SiC材料能够以具有快速器件结构特征的多数载流子器件(肖特基势垒二极管和MOSFET)实现高压化,因此可以同时实现“高耐压”、“低导通电阻”、“高频”这三个特性。  另外,SiC的带隙较宽、大约是Si的3倍,因此能够实现在高温条件下也可以稳定工作的功率器件(目前由于受到封装的耐热可靠性的制约,只保证到150℃~175℃,但是随着封装技术的发展,将来也可能达到200℃以上的保证温度)。  SiC SBD的特征  · 器件结构和特征  SiC能够以具有快速器件结构特征的肖特基势垒二极管(SBD)结构,制作出1200V以上的高耐压二极管(Si SBD的最高耐压为200V左右)。  因此,如图2-1所示,通过将现在主流使用的快速PN结二极管(FRD:快速恢复二极管)替换为SiC SBD,能够大幅减小反向恢复损耗。有助于实现电源的高效化,并且通过高频驱动实现电感等被动器件的小型化,同时降低噪声水平。以功率因数校正电路(PFC电路)和二次侧整流电路为中心,目前广泛应用于电动汽车充电器、光伏发电系统中的功率调节器、服务器电源、空调等多个领域。  目前,ROHM SiC SBD的主要产品线包括650V、1200V、1700V耐压的产品。
2026-09-09 13:17 阅读量:367
ROHM制TOLL封装:最大限度发挥新一代功率器件性能的贴装方案
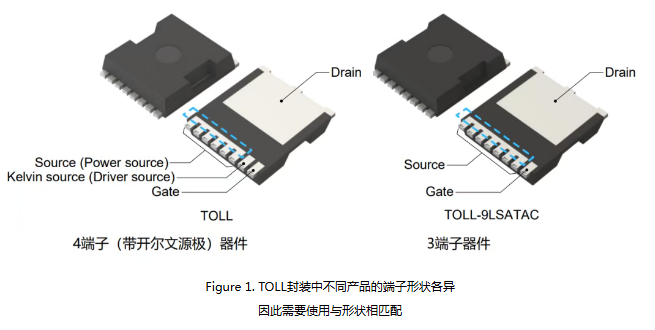
  概要  近年来,在AI服务器、数据中心电源、光伏(PV)逆变器、电力储能系统(ESS)等领域,除了大功率化之外,设备小型化和高功率密度化需求也与日俱增。传统大功率应用中主流的TO-247、TO-220等通孔封装,以及TO-263等表面贴装封装,在寄生电感、散热性能以及安装空间方面都存在设计瓶颈。  本应用笔记将介绍ROHM的TOLL(TO无引线)封装——一种可解决上述课题的创新型表面贴装(SMD)方案,并阐述其技术优势。文中将详细说明TOLL封装所带来的优势:节省空间(薄型化、占板面积缩减)、优异的散热性能、通过开尔文源极(4端子)结构降低开关损耗,以及符合JEDEC标准的高通用性。同时,还介绍了能够将 ROHM最新SiC MOSFET、12~150V耐压SiMOSFET、超级结MOSFET等功率器件的性能发挥到极致的电路板设计方法。  目录  · 符合JEDEC MO-299标准的外形尺寸  · 兼顾小型薄型化与大功率化  · 优异的散热性能  · 4端子(开尔文源极)结构大幅降低开关损耗  · 提高安装可靠性并降低检测成本  · 通过优化电路板设计实现散热最大化  · 结语  · 参考资料  符合JEDEC MO-299标准的外形尺寸  TOLL封装是一种符合JEDEC制定外形标准MO-299的表面贴装型封装。因此,便于利用现有贴装设备,具备生产线操作上的高通用性。  另一方面,在基板设计(焊盘布局)方面,为了最大限度发挥所搭载的新一代功率器件的特性,对端子形状进行了优化。JEDEC MO299中规定,多引脚侧(8引脚侧)的相邻引脚根部连接结构为“可选(OPTIONAL)”。因此,ROHM根据器件特性,为各产品采用最合适的形状。例如,在SiC MOSFET和Si MOSFET等TOLL封装中,采用了8引脚侧根部相连的形状;并且,带开尔文源极的4端子器件(漏极、栅极、源极、开尔文源极)与3端子器件(漏极、栅极、源极)的连接方式也有所不同(见 Figure 1)。  此外,ROHM的GaN HEMT产品采用TOLL-8N封装,虽然外形尺寸符合MO-299标准,但引脚配置和焊盘形状具有独特性,因此在基板设计时,请务必使用数据手册中记载的TOLL-8N专用焊盘布局(Figure 2)  如此,虽然在外形尺寸上实现了标准化,但安装焊盘图案则针对各器件进行了优化。因此,基板设计时不应沿用通用的焊盘布局,而必须使用各产品数据手册中记载的专用推荐焊盘布局。这样才能充分发挥各器件的真正性能,并确保高可靠性。  特别需要注意的是,开尔文源极(数据手册中有时表述为“驱动源极”)端子的连接方式对开关损耗影响很大。此外,以下做法是严格禁止的:将开尔文源极端子与功率源极端子直接连接;使开尔文源极端子保持开路,仅使用功率源极端子来驱动栅极;以及将开尔文源极端子与功率源极端子反向连接。这些不当连接可能导致意想不到的发热、误动作甚至器件故障  兼顾小型薄型化与大功率化  TOLL封装最大的特点在于节省空间。封装外形尺寸为9.9mm × 11.68mm × 2.3 mm,高度较以往同等级封装(TO-263-7LA)降低了约一半(从4.5mm降至2.3 mm,降低约49%)(见Figure 3)。此外,在实际基板上所占用的安装面积(焊盘布局)也削减了25%。传统TO-263-7LA的焊盘面积为179.3mm²(11.0mm × 16.3mm),而TOLL封装的焊盘面积仅为134.33mm²(10.1mm × 13.3mm)(见Figure 4)。由此,即使在被称为“披萨盒型”的薄型电源用图腾柱PFC电路等厚度需控制在4mm以下的严格设计约束下,也能带来极高的安装自由度。
2026-09-03 13:10 阅读量:430
ROHM丨为什么可以通过感应电压知道转子的位置?
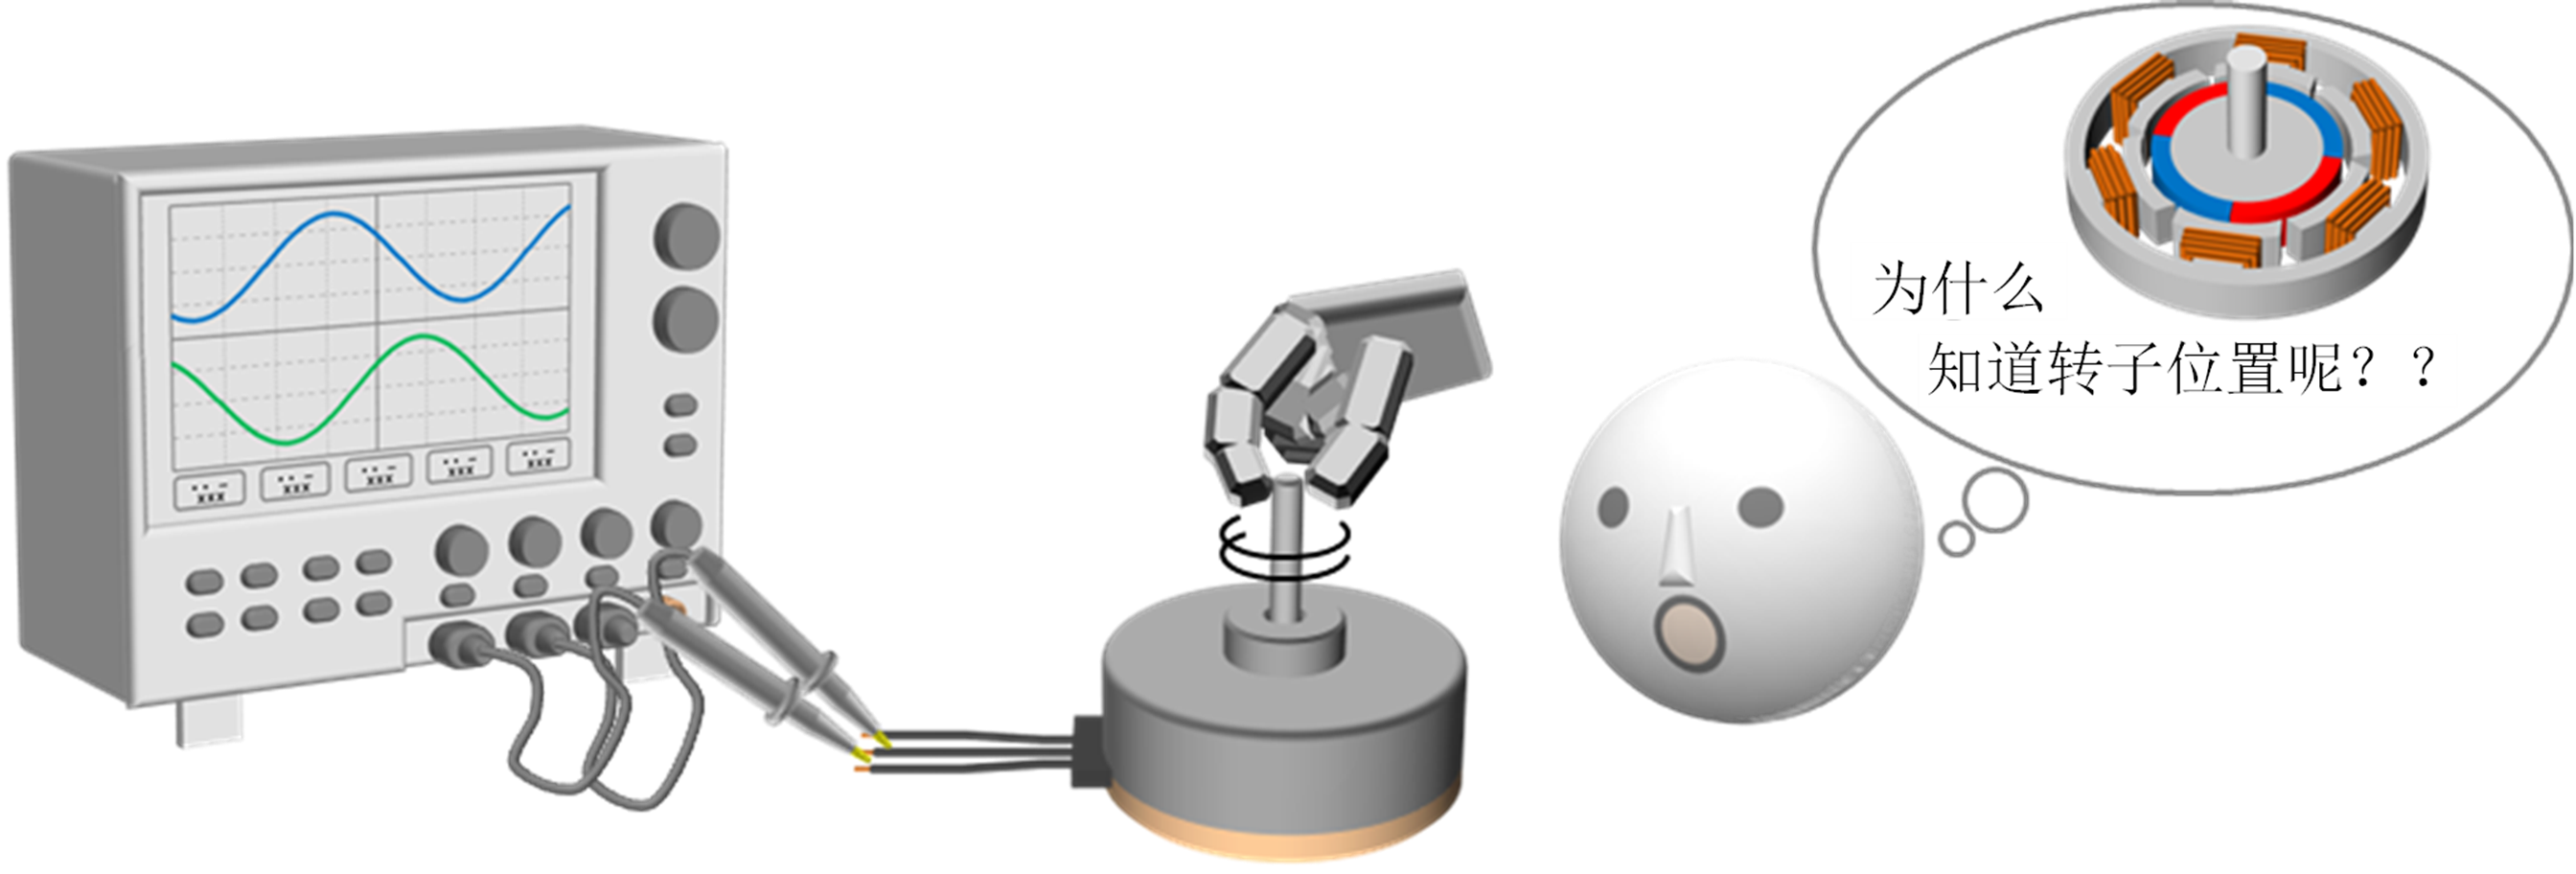
  本文探讨的问题是“为什么可以通过感应电压知道转子的位置?”具体而言,就是为什么通过观察无刷电机绕组中产生的感应电压,可以估测出转子的位置?感应电压和转子位置之间的关系是驱动无刷电机时涉及到的重要知识,下面将就此进行说明。  ●问题的内容  本次的问题源于类似下面的经历。  这是我们在为无刷电机选择电机驱动器时遇到的困惑:有些电机驱动器的规格书上写有“无传感器控制”,也就是说不需要用传感器来确定转子的位置。我们一直以为驱动无刷电机需要转子位置传感器,但这类电机驱动器检测的是感应电压,而不是位置传感器的信息。  感应电压是指手动旋转无刷电机的曲轴时,绕组端子上产生的电压。但为什么仅通过检测(?)该感应电压就能知道转子的位置呢?  实际上,有些无刷电机的电机驱动器配备了无传感器控制功能,无需使用霍尔元件等位置传感器即可使电机旋转。这种无传感器控制有多种方式,其中如本次问题所示,通过感应电压的波形,特别是检测出过零点来估测转子位置的方式被广泛使用。  那么,感应电压与转子位置之间有什么关系呢?这里我们将从感应电压的产生原理入手,解释两者之间的关系。  无刷电机的感应电压  首先,感应电压是由于电磁感应现象而在线圈(绕组)两端产生的电势差。这里的电磁感应是指当通过线圈中的磁通量发生变化时,会在线圈中产生排斥这种变化(保持原磁通量)的磁场方向上,产生电压的现象。例如,如下图(中)所示,当磁体(N极)靠近线圈时,线圈内向右的磁通量会增加。于是,线圈试图产生一个向左的磁场来抑制这种增加。产生左向磁场的电流方向遵循右手定则(如图所示),并在线圈两端产生与该方向对应极性的电压。相反,当磁体远离线圈时,磁通量减少,所以会产生增加磁通量的电流和电压(下图中的右图)。  该线圈两端产生的电压大小与磁通量变化的大小成正比。感应电压(Vbemf)可以用磁通量的微分来表示(如下式)。公式中线圈匝数n表示感应电压的大小与匝数成正比。如果N极为正极,且电压的参照物为图中线圈的左侧端子,则公式中的磁通量Φ为负值。  如果将这种感应电压的产生现象转化为电机的工作,就会如下图所示。下图是由永磁体组成的转子在定子内部旋转时,穿过定子的磁通量变化示意图。  图中标出了来自永磁体N极的磁通量进入S极的路径。在下图中“1”的转子位置处,线圈A的齿槽(见下图中缠有导线的磁性体部分)与S极相对,磁通沿S极方向穿过。当转子从那里继续左转时(图中的“2”),齿槽A的前端部分开始与N极相对,与S极相对的面积减少,所以穿过线圈的磁通量减少。随着转子进一步旋转,如图中的“3”所示,穿过线圈的磁通量变为零(尽管图中未显示,但随着转子进一步旋转,从N极出来的磁通量会不断增加)。  可见,对于电机来说,与其说是永磁体靠近或远离,不如说是与线圈(齿槽)相对的磁体的磁极和磁通密度随着转子旋转而不断变化,从而产生感应电压。  以上即为无刷电机感应电压产生原理的说明。  转子位置和感应电压波形  根据上述感应电压的产生原理,我们来探讨转子位置与感应电压波形之间的关系。首先,让我们解释一下什么是转子位置。  我们说要知道转子的位置,表示位置需要一个参照物。例如地球上的经度或纬度位置是以北极点或天文台为参照物,或者距离100米是以说这句话的人或写有这句话的标志为参照物。那么,转子位置的参照物是什么呢?要理解这一点,我们需要知道为什么要知道转子的位置。  在驱动无刷电机时,之所以要知道转子的位置,简单来说是为了利用该信息来决定在何处产生绕组磁场。无刷电机利用转子的永磁体和绕组磁场之间的引力/斥力来旋转,为了获得这种力,必须知道应该在永磁体的哪个位置产生绕组磁场。因此,转子位置的参照物是绕组。具体来说,转子位置表示的是转子的永磁体与定子绕组之间的相对位置(角度)。  例如,如下图所示,通过将转子的位置理解为“N极相对于U相绕组呈〇〇度的位置”,可以决定在哪个位置产生绕组磁场使转子朝所需方向转动。  (这里的N极指的是N极部分的中心位置。转子位置的表示方式有两种:一种是以磁极的中心位置为参照物,另一种是以磁极切换点(磁极之间)为参照物。后一种情况下,表达为“从S极变为N极的位置相对于U相绕组呈〇〇度”。另外,“相对于U相绕组”是指缠有U相绕组的齿槽的中心位置。)  既然我们已经知道转子位置的参照物是绕组,接下来就要考虑转子位置和感应电压波形之间的关系。  首先在考虑感应电压波形之前要先确定磁通量(Φ),因此我们假设转子的励磁波形(永磁体的磁通分布)是下图所示的波形。这种波形通常被称为正弦波励磁波形,励磁后的磁通密度呈正弦波分布。  下图为当转子相对于绕组旋转一周时,穿过绕组(齿槽)的磁通量变化情况,以及感应电压的变化情况(再次强调,转子位置的参照物是绕组(这里是与定子的位置关系))。为了更直观地看到穿过齿槽的磁通量,图中还给出了转子处于位置1到5时穿过齿槽的磁通量。  当转子处于位置“1”时,齿槽同时面向磁体的N极和S极,因此几乎没有磁通量穿过齿槽,齿槽的磁通量为零。当转子左转到位置“2”时,面向齿槽的磁体N极面积逐渐增大。由于磁体的励磁波形是正弦波,此时齿槽中的磁通量呈正弦波增长,并在位置“2”达到最大,到位置“3”时又变为零。接着,转子继续左转到位置“4”,磁通量(朝向S极)达到最大,到位置“5”时又变为零(回到位置“1”)。  通过转子的这种运动,产生了如图所示的感应电压(感应电压是齿槽中的磁通量变化量(微分)的负值)。  从以上说明可以看出,转子的位置、齿槽中的磁通量、转子旋转时磁通量的变化以及由此产生的感应电压之间的关系是固定不变的。这就是为什么可以通过感应电压知道转子位置(相对于绕组的位置)的原因。  基于这种关系,例如,如果检测到感应电压在由负变正的过零点,就可以知道此时转子相对于绕组(齿槽)的位置是处于位置“2”。同样,在由正转负的过零点时,处于位置“4”。通过这种方式确定转子位置后,可以决定在哪个方向产生绕组磁场。  理论上,也可以推测出其他转子位置。但是,需要克服一些问题,例如感应电压的大小会随着电机转速而变化、永磁体的磁通分布变化会导致感应电压波形变化、以及检测感应电压大小的方法等。另外,使用比较器电路可以比较容易地检测到过零点。  作为转子位置的参考,下图展示了三相星形连接时U相、V相、W相的感应电压及在过零点时的转子位置(转子左转时)。  以上就是对本次疑问“为什么可以通过感应电压知道转子的位置?”的解答。  本文的关键要点  ・无刷电机的感应电压是由穿过绕组(齿槽)的磁通量的变化产生的。  ・转子位置的参照物是绕组(齿槽)。  ・穿过绕组(齿槽)的磁通量由转子的位置决定。  ・通过观察感应电压波形,可以知道转子相对于绕组的位置。
2026-09-02 11:01 阅读量:433
  • 一周热料
  • 紧缺物料秒杀
型号 品牌 询价
BD71847AMWV-E2 ROHM Semiconductor
MC33074DR2G onsemi
TL431ACLPR Texas Instruments
RB751G-40T2R ROHM Semiconductor
CDZVT2R20B ROHM Semiconductor
型号 品牌 抢购
BP3621 ROHM Semiconductor
ESR03EZPJ151 ROHM Semiconductor
TPS63050YFFR Texas Instruments
BU33JA2MNVX-CTL ROHM Semiconductor
IPZ40N04S5L4R8ATMA1 Infineon Technologies
STM32F429IGT6 STMicroelectronics
热门标签
ROHM
Aavid
Averlogic
开发板
SUSUMU
NXP
PCB
传感器
半导体
相关百科
关于我们
AMEYA360微信服务号 AMEYA360微信服务号
AMEYA360商城(www.ameya360.com)上线于2011年,现 有超过3500家优质供应商,收录600万种产品型号数据,100 多万种元器件库存可供选购,产品覆盖MCU+存储器+电源芯 片+IGBT+MOS管+运放+射频蓝牙+传感器+电阻电容电感+ 连接器等多个领域,平台主营业务涵盖电子元器件现货销售、 BOM配单及提供产品配套资料等,为广大客户提供一站式购 销服务。

请输入下方图片中的验证码:

验证码