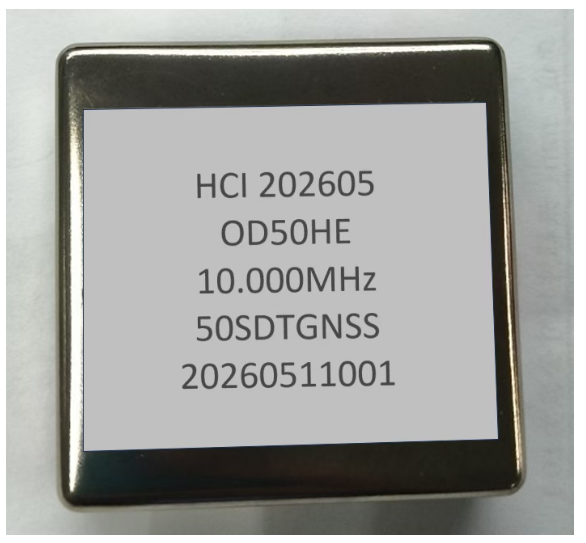
杭晶电子丨GNSS驯服晶振 OD20S8-10.000-50SDTGNSS-CN:让10MHz频率基准更精准、更稳定
在通信、卫星导航、雷达、测试测量、电力同步以及高端仪器设备中,10MHz 是一个非常经典的系统参考频率。但对于高精度系统而言,仅仅产生一个“10MHz”远远不够。
真正决定系统性能的,是这个10MHz参考信号能否做到:
● 长期频率准确
● 短期稳定
● 低相位扰动
● 并且在外部参考信号异常或中断时仍能保持稳定运行
GNSS驯服晶振(GNSS Disciplined Oscillator,GNSSDO) 的价值,正在于此。
杭晶——OD20S8-10.000-50SDTGNSS-CN面向高稳定度频率基准应用,将高稳定OCXO与GNSS时间/频率基准相结合,通过驯服控制技术持续修正本地晶振,使10MHz输出兼顾短期稳定性与长期准确度。
为什么需要“驯服晶振”?
传统晶振、TCXO甚至OCXO,都属于本地频率基准。它们具有非常好的短期稳定性,但随着:
● 温度变化
● 晶体老化
● 电源变化
● 环境变化
● 长时间运行
输出频率都会产生一定程度的漂移。
对于普通电子设备,这种漂移可能并不明显。但对于通信基站、卫星通信、雷达、频率计量以及高精度测试系统而言,长期频率漂移可能逐渐影响整个系统的同步精度。
GNSS则提供了一个非常重要的外部时间/频率参考。因此,可以采用一种 “外部参考负责长期准确,本地高稳晶振负责短期稳定” 的架构:
GNSS负责“校准方向”,OCXO负责“保持稳定”。
这就是GNSS驯服晶振的核心思想。
NIST的相关实践也采用了以卫星/GNSS等外部参考驯服本地振荡器的技术路线,并提供5MHz/10MHz等标准频率输出以及1PPS时间输出。
OD20S8-10.000-50SDTGNSS-CN
的核心技术逻辑
OD20S8-10.000-50SDTGNSS-CN可以理解为一个面向高稳定频率基准应用的 “OCXO + GNSS + 驯服控制”系统。
其基本工作逻辑可以简化为:
GNSS卫星信号
↓
GNSS接收/时间基准
↓
驯服控制环路
↓
高稳定OCXO
↓
10.000MHz稳定频率输出
● 在GNSS正常锁定时,系统利用外部GNSS基准对OCXO进行持续校正,使本地10MHz输出长期保持在目标频率附近。
● 当GNSS信号暂时中断时,系统则可以依靠OCXO自身优异的短期稳定性能继续维持频率输出。
这种工作方式也就是通常所说的 Holdover——失锁保持。
GNSSDO产品普遍采用这种架构:GNSS负责长期时间/频率准确度,而高性能本地振荡器承担短期稳定以及GNSS失锁期间的保持任务。
为什么核心振荡器选择OCXO?
GNSS驯服系统并不是“GNSS接收器 + 普通晶振”这么简单。本地晶振的性能,会直接决定GNSS失锁后的系统表现,同时也影响驯服状态下的短期稳定性。
相比普通晶振和TCXO,OCXO通过恒温控制降低环境温度变化对石英晶体的影响,因此特别适合对频率稳定度要求较高的场景。
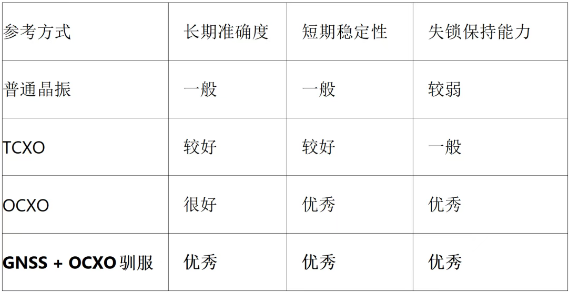
因此,OCXO+GNSS成为高性能GNSSDO的重要技术路线。
例如,FURUNO的GNSSDO产品也采用OCXO作为本地振荡器,并通过GNSS持续驯服10MHz输出,同时提供GNSS失锁后的Holdover能力。
10MHz:为什么它如此重要?
10MHz并不是一个普通的频率。在高精度电子系统中,10MHz长期以来都是非常常见的标准频率参考接口。
一个稳定的10MHz参考信号,可以进一步经过:
● 10MHz → PLL → 100MHz
● 或 10MHz → PLL → 125MHz / 156.25MHz / 200MHz
从而为系统提供各种工作频率。因此,10MHz往往不是最终使用频率,而是整个系统的 “频率基准源”。
例如:
GNSS驯服10MHz
↓
时钟分配/PLL
↓
通信芯片 | FPGA | ADC/DAC | 频谱仪 | 信号发生器 | 射频本振
↓
整个系统的统一时钟体系
Microchip等厂商的GNSSDO产品同样提供10MHz正弦波、10MHz方波以及1PPS等参考输出,用于通信、仪器仪表等高精度定时应用。
应用一:
通信基站与无线通信系统
现代通信系统对时间和频率同步的要求越来越高。特别是在:
● 5G/5G-A
● 无线基站
● 专网通信
● 微波通信
● 通信机房
● 分布式无线系统
中,多个设备之间需要保持高度一致的时间和频率关系。
GNSS可以为系统提供外部时间基准,而OD20S8-10.000-50SDTGNSS-CN则可以将GNSS参考转化为稳定的本地10MHz频率基准。
典型架构:
GNSS天线
↓
GNSS驯服晶振
↓
10MHz参考
↓
时钟树/PLL
↓
通信系统
这样可以降低不同设备之间的频率偏差,为通信系统提供统一的参考时钟。GNSSDO已经广泛用于通信基础设施和5G基站等场景。
应用二:
频谱仪、信号源与测试测量设备
对于测试测量设备来说,“测得准”首先要解决“参考频率准”。例如:
● 频谱分析仪:需要稳定的参考时钟来保证频率测量准确度。
● 信号发生器:输出100MHz、1GHz甚至更高频率的信号,本质上都需要高稳定参考源。
● 网络分析仪:频率扫描、相位测量等功能同样对参考时钟提出较高要求。
● 频率计:参考频率的稳定程度直接影响测量结果。
因此,在高端测试仪器中,10MHz外部参考接口非常常见。采用GNSS驯服10MHz作为系统参考,可以同时获得:
GNSS的长期准确性 + OCXO的短期稳定性。
这也是GNSSDO在实验室频率基准、仪器仪表领域的重要应用方向。
应用三:
卫星通信与导航系统
卫星通信系统对频率稳定度有着更高要求。在射频链路中,本振频率的微小变化都可能最终影响:
● 载波频率
● 频率合成
● 信道间隔
● 解调性能
● 系统同步
因此,需要一个稳定的本地频率参考。OD20S8-10.000-50SDTGNSS-CN可以作为系统的10MHz基准,通过PLL、频率合成器等进一步产生更高频率的本振信号。
典型链路:
GNSSDO
↓
10MHz
↓
PLL/频率合成器
↓
100MHz → 1GHz → GHz级射频本振
对于卫星通信、雷达等系统而言,GNSS长期参考与OCXO短期稳定性的结合尤其具有价值。相关GNSSDO产品也将10MHz、低噪声和Holdover作为雷达、卫星通信等应用的重要能力。
应用四:
电力系统与时间同步
电力系统正在向数字化、网络化方向发展。在变电站、同步测量、故障录波、PMU等系统中,不同设备之间需要进行精确的时间同步。
GNSS能够提供统一的时间参考,而本地驯服晶振可以进一步为设备提供稳定的频率基准。因此:
GNSS + OCXO + 1PPS + 10MHz
成为时间同步系统中非常典型的技术组合。
其中:
● 1PPS 更偏向于解决“时间同步”;
● 10MHz 更偏向于解决“频率同步”。
二者结合,可以同时建立系统的时间和频率基准。
应用五:
雷达与高端射频系统
雷达系统对于频率稳定度和短期相位稳定性具有较高要求。特别是在:
· 脉冲雷达
· 相控阵雷达
· 测试雷达
· 电子测量
· 射频信号源
· 频率合成系统
中,参考时钟会影响整个射频链路。
GNSS提供长期参考,而OCXO提供低漂移的本地时钟,两者结合可以建立稳定的系统频率基准。
因此,GNSS驯服晶振并不是简单地“把频率锁到卫星上”,而是在解决一个更实际的问题:
如何让系统既“长期不跑”,又“短期够稳”,同时在GNSS暂时不可用时仍然能够继续工作。
GNSS中断怎么办?
Holdover能力很关键
实际应用环境并不总是理想的。GNSS信号可能因为:
● 天线故障
● 遮挡
● 多径
● 电磁干扰
● 设备维护
● 卫星信号暂时不可用
而出现失锁。如果系统完全依赖GNSS,一旦GNSS中断,参考频率就可能失去外部校准。
而GNSS驯服晶振的意义就在这里体现出来:
● GNSS正常:GNSS → 驯服OCXO → 稳定10MHz
● GNSS失锁:OCXO → Holdover → 持续输出10MHz
系统利用OCXO自身的高稳定性能维持频率输出,并通过此前运行过程中积累的频率特性进行保持。
这也是为什么在GNSSDO系统中,OCXO性能和Holdover性能往往密切相关。
OD20S8-10.000-50SDTGNSS-CN
的应用价值
从系统设计角度看,这款10MHz GNSS驯服晶振的核心价值可以概括为:
● 01|GNSS长期校准
利用GNSS提供外部时间/频率参考,对本地振荡器进行长期校准。
● 02|OCXO短期稳定
依靠OCXO优秀的短期频率稳定能力,提高本地10MHz参考的稳定性。
● 03|失锁保持
当GNSS暂时不可用时,由本地OCXO继续维持频率输出。
● 04|标准10MHz频率基准
方便与通信、测试仪器、频率合成器、PLL及其他时钟系统进行连接。
● 05|适合国产化替代
对于需要高稳定10MHz参考源的通信、测试测量、导航、雷达、电力等设备,可作为国产化频率基准方案进行评估。
从“晶振”到“系统级频率基准”
传统晶振产品解决的是:“产生一个稳定的频率。”
而GNSS驯服晶振进一步解决的是:“让这个频率长期准确,并在外部参考异常时继续稳定工作。”
这意味着产品的定位已经从单纯的“晶振”,逐步向 系统级频率基准 演进。
对于未来的5G-A通信、卫星互联网、智能电网、雷达、测试测量以及高端工业设备而言,高稳定、高可靠、可保持的频率基准将成为越来越重要的基础器件。
结语
OD20S8-10.000-50SDTGNSS-CN
以10.000MHz为核心频率输出,通过:
OCXO高稳定本振
+ GNSS外部参考
+ 驯服控制
+ Holdover
构建高稳定度本地频率基准。
它所解决的,不只是“10MHz准不准”的问题,更是整个电子系统的:
时间统一、频率统一、长期稳定与可靠运行。
从通信基站到测试测量,从卫星通信到雷达,从电力同步到高端仪器,一个稳定的10MHz参考,往往就是整个系统稳定运行的起点。
在线留言询价
杭晶电子丨如何快速识别晶振故障?

- 一周热料
- 紧缺物料秒杀
| 型号 | 品牌 | 询价 |
|---|---|---|
| RB751G-40T2R | ROHM Semiconductor | |
| TL431ACLPR | Texas Instruments | |
| CDZVT2R20B | ROHM Semiconductor | |
| MC33074DR2G | onsemi | |
| BD71847AMWV-E2 | ROHM Semiconductor |
| 型号 | 品牌 | 抢购 |
|---|---|---|
| TPS63050YFFR | Texas Instruments | |
| ESR03EZPJ151 | ROHM Semiconductor | |
| BU33JA2MNVX-CTL | ROHM Semiconductor | |
| IPZ40N04S5L4R8ATMA1 | Infineon Technologies | |
| STM32F429IGT6 | STMicroelectronics | |
| BP3621 | ROHM Semiconductor |

AMEYA360公众号二维码
识别二维码,即可关注

请输入下方图片中的验证码: